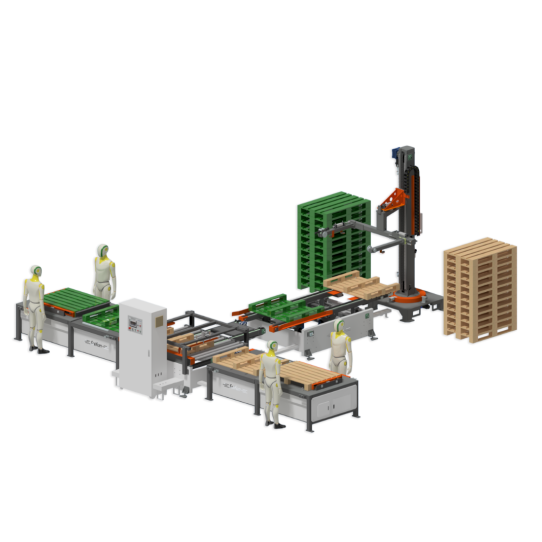
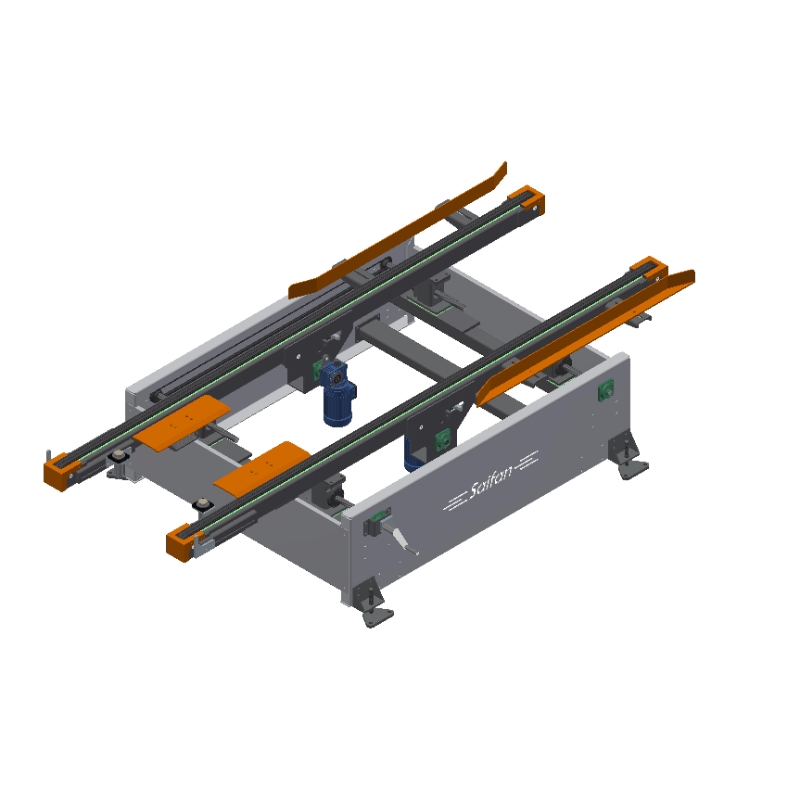
Ⅰ. 작업장 배치
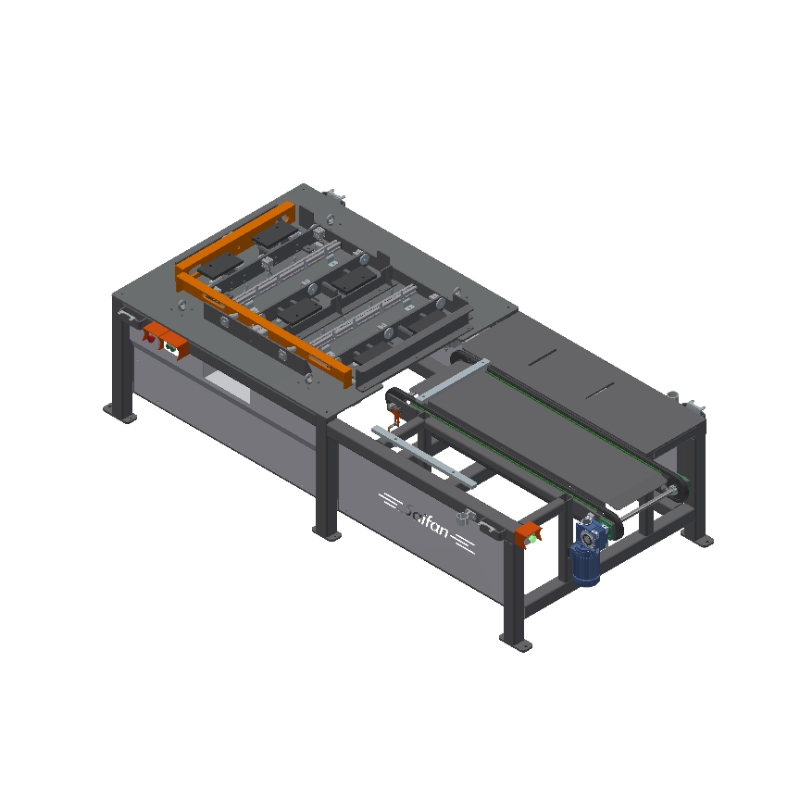 |
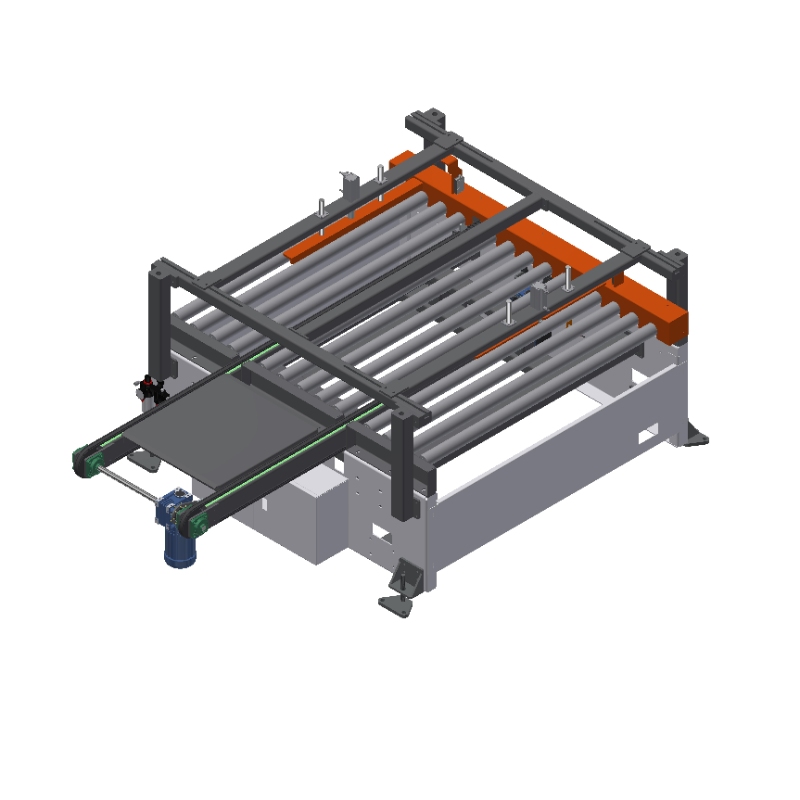 |
 |
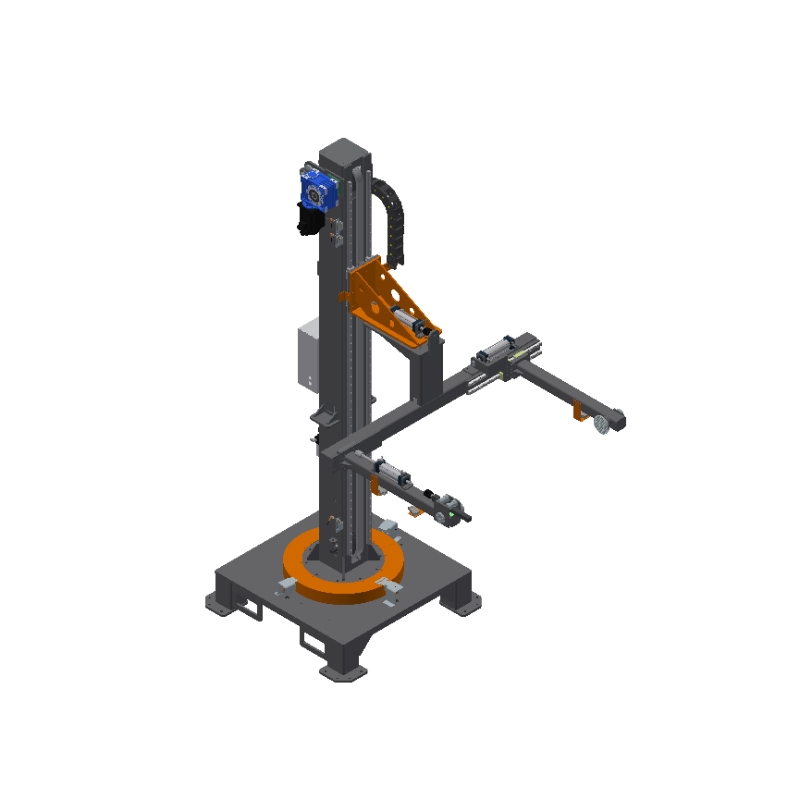 |
| 팔레트 타카 조립 작업장 | 회전 작업장 | 수신 컨베이어 플랫폼 | 적재 작업장 |
Ⅱ. 작동 절차
- 가동: 올바른 전원 입력을 확인한 후 장비 전원을 켭니다.
- 초기화: 시스템을 초기화하려면 리셋 버튼을 3초간 길게 누르세요. 로봇 암이 상한 위치로 이동하여 원점 검색을 수행합니다. 다시 버튼을 3초간 길게 누르면 로봇 암이 오른쪽 한계까지 회전한 후 원점 위치로 복귀합니다. (참고: 재시작 후에는 반드시 시스템 초기화/원점 복귀를 수행해야 합니다.)
- 금형 설치: 못 박기 플랫폼에 해당 금형을 설치하고 라벨에 따라 공압 호스를 연결합니다.
- 공정 조정: 회전 공정과 배출 컨베이어 플랫폼의 차단 및 안내 장치를 조정합니다.
- 로봇 암: 팔레트 치수에 따라 로봇 암의 클램프 폭을 조정합니다.
- 배출 플랫폼: 두 개의 못 박기 플랫폼에서 처리하는 팔레트 폭이 일치하지 않을 경우, 차단 실린더의 위치를 활용하여 조정합니다.
- 적재 설정: 팔레트 높이에 따라 적재 공정의 집취 높이와 회전 위치를 설정합니다. 팔레트 중심부를 로봇 암이 정확히 잡도록 하여 뒤집기 중 안정성을 확보합니다.
- 압력 조절: 적재 공정은 공기 압력을 0.7 MPa, 회전 공정은 0.6 MPa, 못 박기 플랫폼 공정은 0.4–0.5 MPa로 설정합니다.
- 생산 시작: 모든 공정의 디스플레이가 정상임을 확인한 후 "시작" 버튼을 클릭하여 생산을 시작합니다.
III. 생산 절차
- 레시피 생성: 팔레트 처리를 위한 필요한 공정 레시피(설정)를 생성합니다.
- 시스템 준비 완료: 장비가 초기화되어 오류가 없도록 확인한 후, 장치를 시작합니다.
- 타카 고정 공정:
- 작업자가 나무를 금형에 적재하고 "위치 지정" 버튼을 클릭합니다.
- 공기압 타카 건을 사용해 전면을 타카로 고정합니다. "올리기" 버튼을 클릭하여 팔레트를 들어 수동으로 뒤집습니다.
- 플랫폼에서 후면을 타카로 고정합니다. 회전 중 원활한 그립을 위해 바닥 판재가 정렬되어 있는지 확인합니다.
- "플랫폼 시작" 버튼을 클릭합니다.
- 적재 완료: 스택이 가득 찼으면 완성된 팔레트를 제거하고 화면의 적재 카운트를 0으로 재설정합니다.
- 모니터링: 시스템에서 "실린더 위치 미도달" 경고가 표시되면 즉시 공기 압력을 점검하거나 센서 마운팅 나사의 헐거움을 확인합니다.
- 적재 중 팔레트가 올바르게 뒤집히지 않아 경보가 발생한 경우, 수동으로 팔레트를 정렬한 후 "시작" 버튼을 눌러 공정을 재개합니다.
- 안전 중단: 로봇 팔이 회전 중 양측에 장애물이 감지되면 장비가 자동으로 일시 정지합니다. 장애물을 제거한 후 "시작"을 눌러 작동을 재개하세요.