소프트웨어 작동 설명
1.1 시작 인터페이스
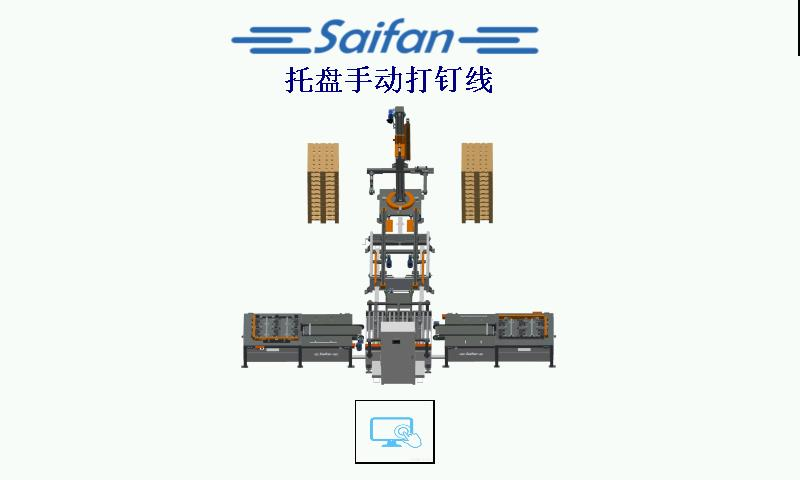
시작 인터페이스
 생산 화면으로 이동
1.2 생산 화면
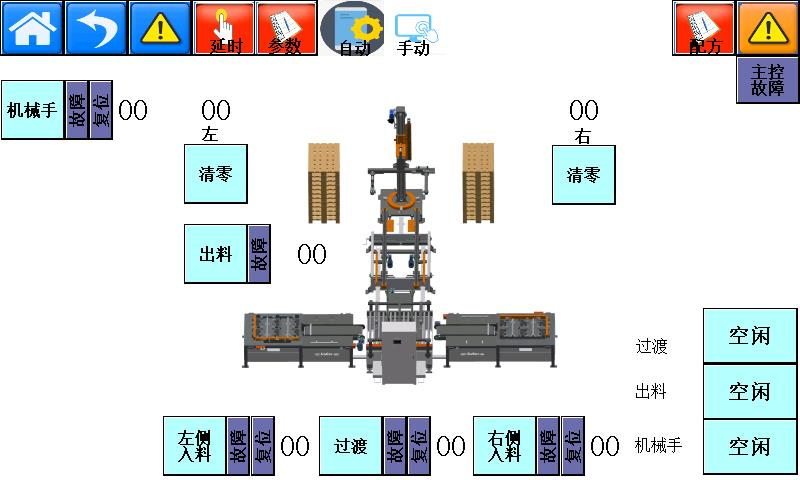
생산 화면
 클릭하여 시작 화면으로 이동
 이전 단계로 돌아가기
 오류 인식 및 재설정 버튼
 팔레트 적재 수량: 팔레트가 완전히 적재되어 제거된 후, 카운트를 0으로 재설정함
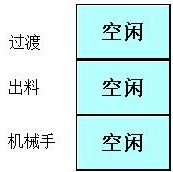 현재 팔레트의 작동 중인 스테이션을 표시합니다
 다음 페이지로 이동하려면 클릭하세요.
 이전 페이지로 돌아가려면 클릭하세요.
1.3 시간 설정
 시간 설정 인터페이스로 들어가려면 클릭하세요.
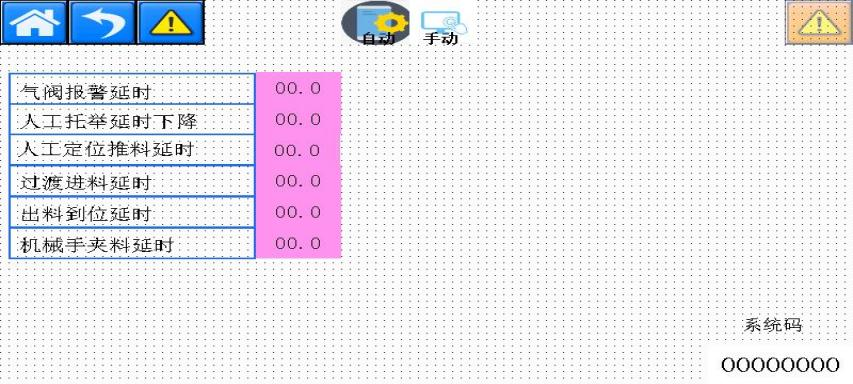
지연(시간 설정)
1.4 매개변수 인터페이스
 매개변수 설정 인터페이스로 들어가려면 클릭하세요.
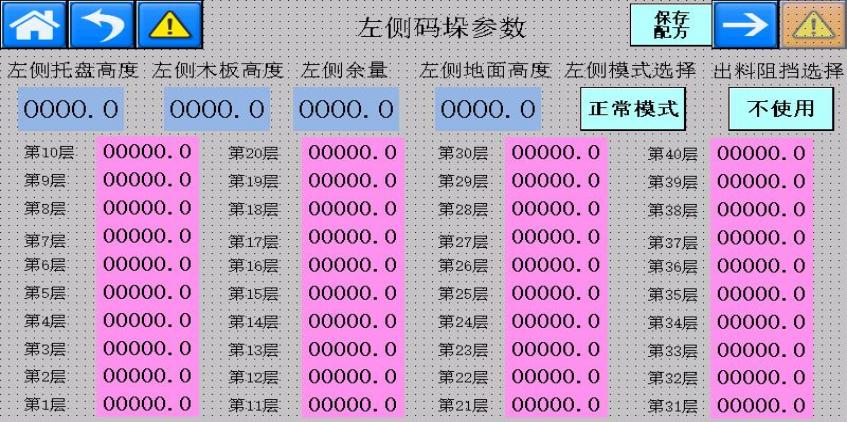
왼쪽 팔레타이징 매개변수
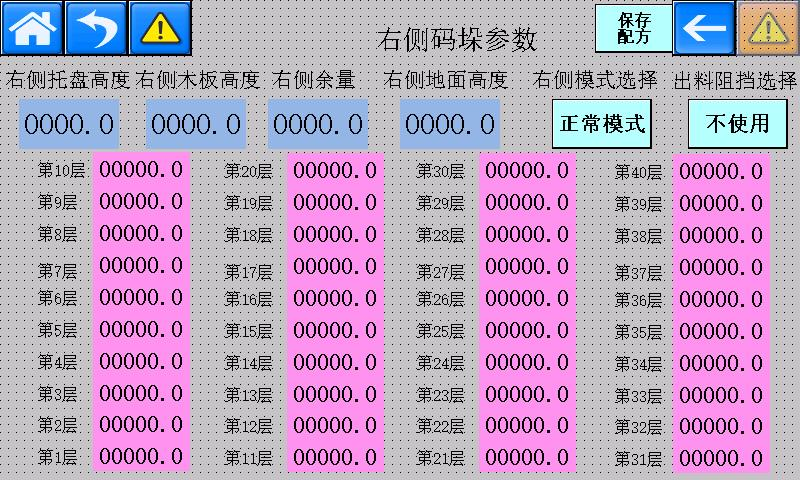
오른쪽 팔레타이징 매개변수
① 모드 선택: 일반 모드 / 교차 방향 적재 모드. 팔레트를 교차 방향으로 적재해야 할 경우, 교차 방향 적재 모드를 선택하세요. 이 모드는 팔레트 블록 폭이 100 mm 미만일 때 적용됩니다.
② 배출 정지 선택: 두 개의 타설 스테이션에서 팔레트 폭이 다를 경우, 정지 실린더를 선택하여 팔레트 위치를 제한하고, 그립 및 리프팅 중 팔레트가 중심에 유지되도록 합니다.
1.5 레시피 인터페이스
 :클릭하여 레시피 편집 인터페이스로 진입합니다.
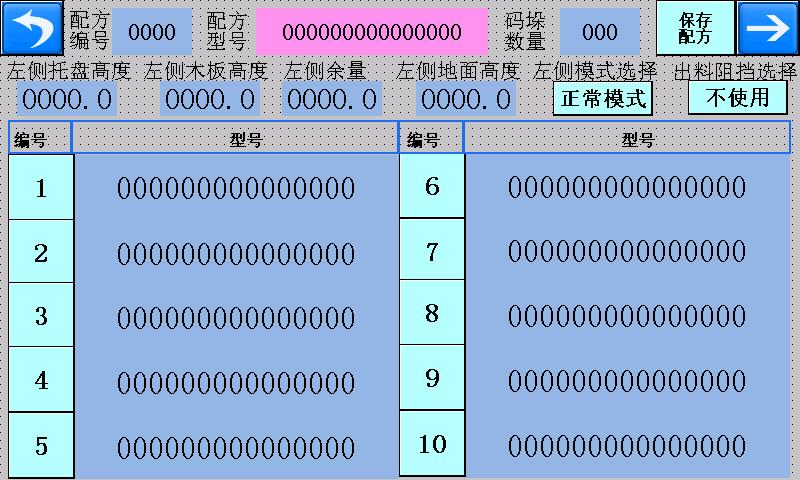
왼쪽 레시피 편집 인터페이스
- 왼쪽 팔레트 높이: 처리할 팔레트의 총 높이입니다.
- 왼쪽 목재 보드 높이: 교차 방향 적재 모드에서, 서로 반대 방향으로 적재된 두 개의 팔레트 총 높이에서 하나의 팔레트 총 높이를 뺀 값입니다.
- 왼쪽 여유 공간: 로봇 암이 다음 팔레트를 배치할 때 충돌을 방지하기 위해 팔레트 높이 편차로 인한 간섭을 고려해 유지하는 간격입니다.
- 왼쪽 바닥 높이: 첫 번째 팔레트를 배치할 때 로봇 암의 바닥 대비 높이
- 팔레트 적재 수량: 입력한 팔레트 수량에 해당하는 총 높이는 로봇 암의 최대 리프팅 높이를 초과해서는 안 됨
1.6 경보 인터페이스
 : 경보 인터페이스
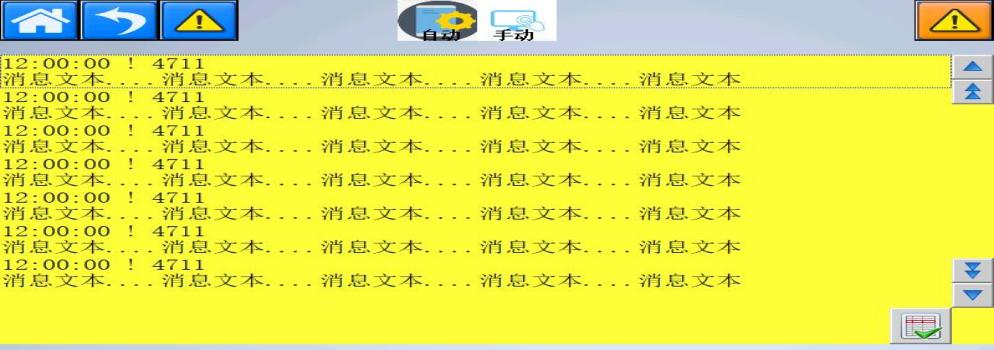
경보 표시 인터페이스
1.7 왼쪽 타설 스테이션
 : 왼쪽 타설 스테이션으로 이동하려면 클릭하세요. 수동 모드에서는 각 개별 동작을 개별적으로 조작할 수 있습니다. 자동 모드에서는 시스템이 정상 작동 중일 때 고장/리셋 지시등이 녹색으로 표시됩니다. 지시등이 빨간색으로 표시되면, 제어 패널의 리셋 버튼을 길게 누르세요.
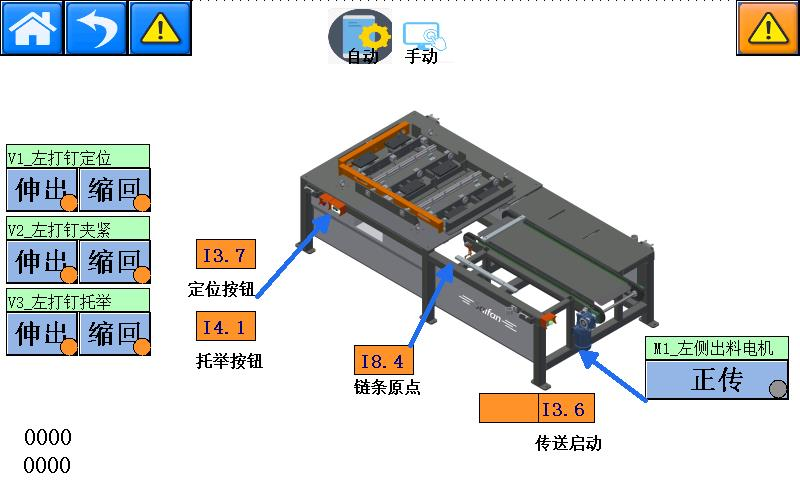
왼쪽 타설 플랫폼
1.8 오른쪽 타설 스테이션
 : 오른쪽 타설 스테이션으로 이동하려면 클릭하세요. 수동 모드에서는 각 개별 동작을 개별적으로 조작할 수 있습니다. 자동 모드에서는 시스템이 정상 작동 중일 때 고장/리셋 지시등이 녹색으로 표시됩니다. 지시등이 빨간색으로 표시되면, 제어 패널의 리셋 버튼을 길게 누르세요.
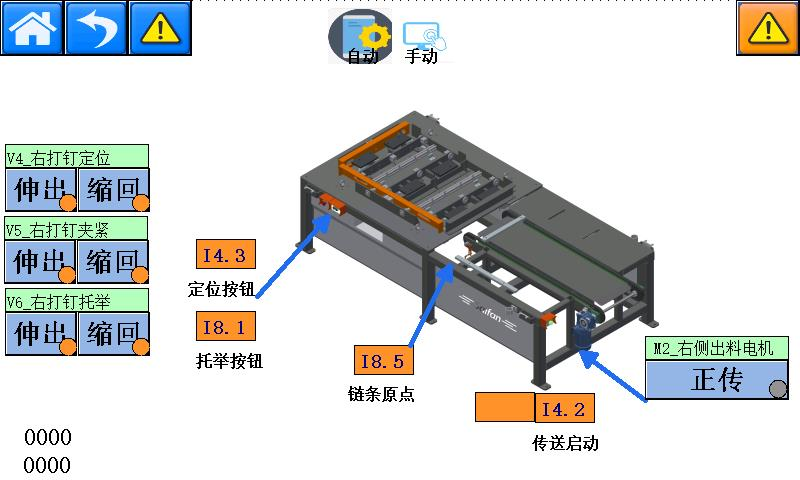
우측 타설 플랫폼
1.9 이송 및 회전 스테이션
 클릭하여 이송 및 회전 스테이션으로 진입하세요.
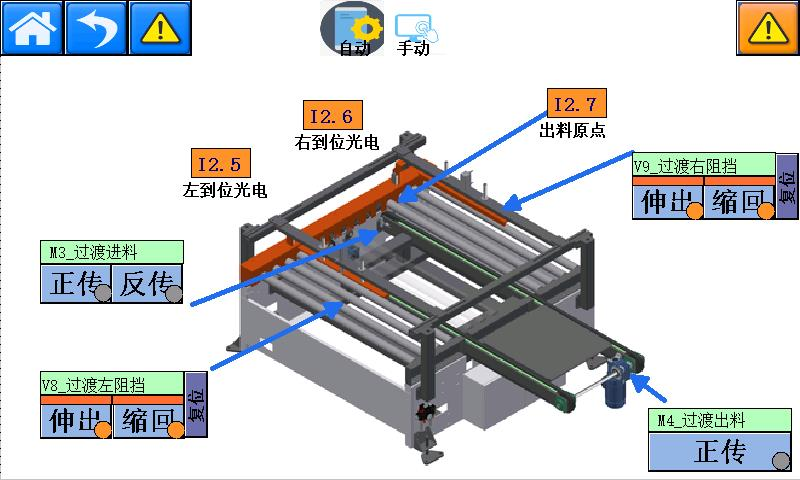
이송 및 회전 스테이션
1.10 배출 컨베이어 스테이션
 클릭하여 배출 컨베이어 스테이션으로 진입하세요.
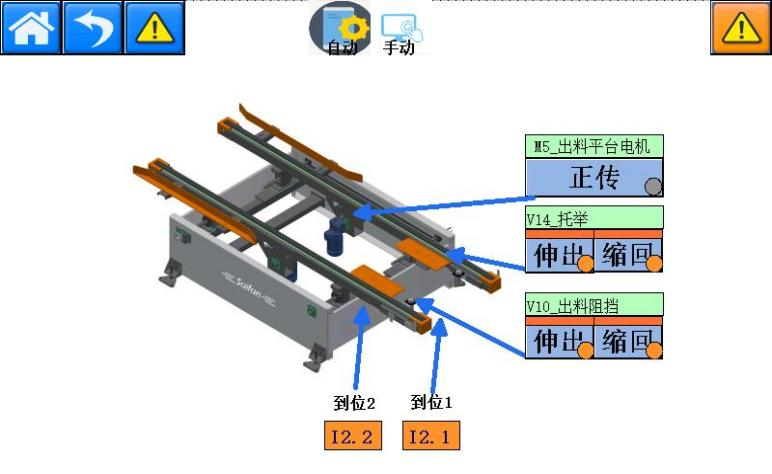
배출 컨베이어 스테이션
1.11 로봇 암 팔레타이징 스테이션
 클릭하여 로봇 암 팔레타이징 스테이션 파라미터 설정으로 진입하세요.
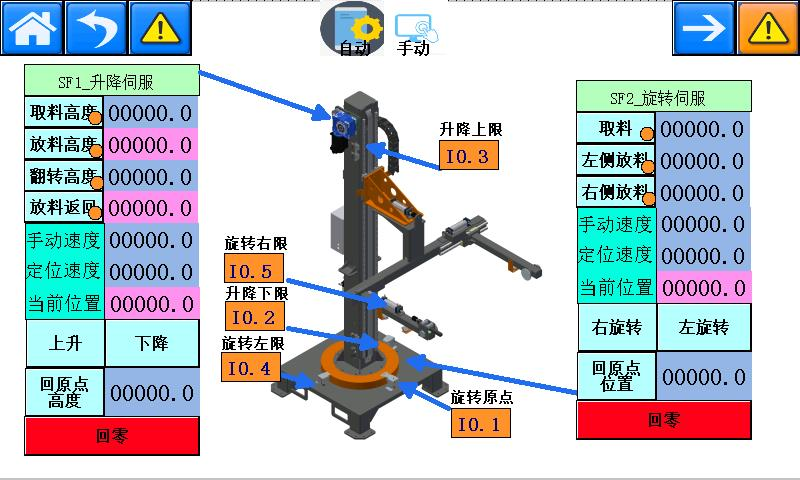
팔레타이징 스테이션 파라미터 설정
리프팅 서보 파라미터:
- 픽업 높이: 로봇 암이 팔레트를 집는 높이.
- 팔레트 배치 높이: 각 팔레트를 배치할 높이를 표시함. 이 값은 가변적이며 설정할 수 없음.
- 회전 높이: 팔레트를 뒤집는 높이. 이 값을 설정하여 팔레트와 그 아래 팔레트 사이에 충분한 여유 공간을 확보하고, 회전 중 충돌을 방지함.
- 배치 후 복귀 높이: 각 팔레트 적재 후 로봇 암이 복귀하는 높이. 이 값은 가변적이며 설정할 수 없음.
- 수동 속도: 수동 모드에서 로봇 암의 리프팅 속도.
- 정위 속도: 자동 모드에서 로봇 암의 리프팅 속도.
- 현재 위치: 로봇 암의 실시간 작동 높이를 표시함. 이 값은 설정할 수 없음.
- 홈 위치 높이: 로봇 암이 홈 위치로 복귀했을 때, 로봇 암 최하단과 바닥 사이의 높이. 이 높이를 측정한 후 해당 값을 입력함.
 로봇 팔을 수동 모드에서 위아래로 이동합니다.
회전 서보 파라미터:
- 픽업 위치: 팔레트를 집을 때 로봇 팔이 회전하는 위치입니다.
- 좌측 배치 위치: 팔레트를 왼쪽에 배치할 때 로봇 팔이 회전하는 위치입니다.
- 우측 배치 위치: 팔레트를 오른쪽에 배치할 때 로봇 팔이 회전하는 위치입니다.
- 수동 속도: 수동 모드에서 로봇 팔의 회전 속도입니다.
- 정위 속도: 자동 모드에서 로봇 팔의 회전 속도입니다.
- 현재 위치: 로봇 팔의 실시간 회전 위치를 표시합니다. 이 값은 설정할 수 없습니다.
- 홈 위치: 로봇 팔이 홈 위치로 복귀할 때 회전하는 위치입니다.
 수동 모드에서 로봇 팔의 회전을 조작합니다. 로봇 팔은 높이가 회전 높이 이상일 때만 회전할 수 있습니다.
 이 화면에서 ‘다음 페이지’를 클릭하여 팔레트 적재 스테이션의 수동 제어 인터페이스로 이동합니다.
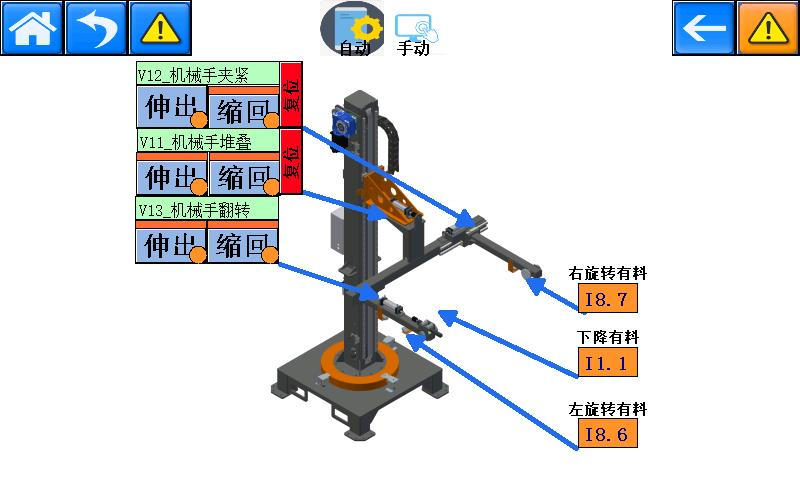
팔레트 적재 스테이션 수동 제어 인터페이스
1.12 관리자 로그인
사용자 이름: SF
비밀번호: 6666