Инструкции по эксплуатации программного обеспечения
1.1 Интерфейс запуска
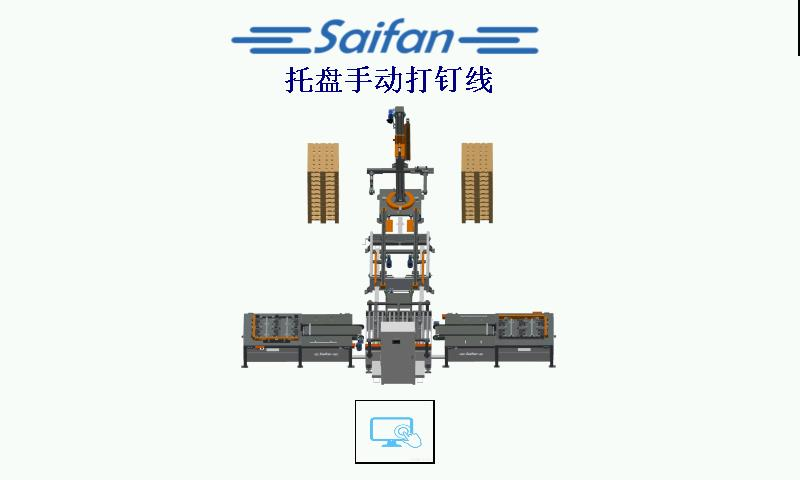
Интерфейс запуска
 перейти в интерфейс производства.
1.2 Интерфейс производства
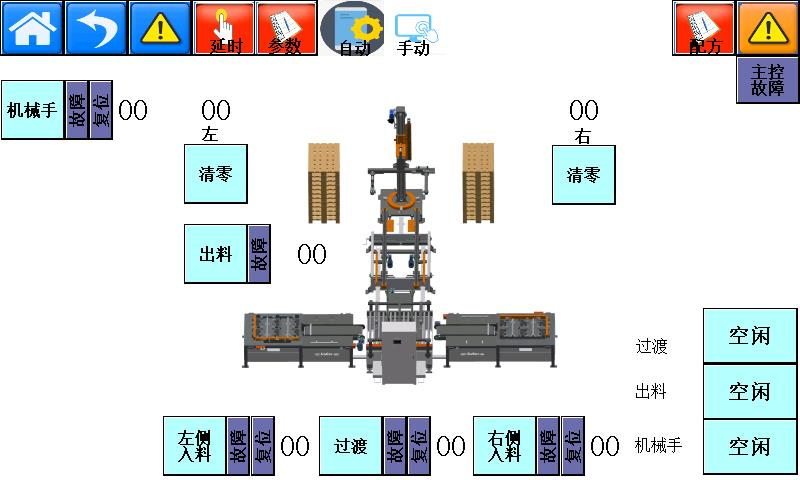
Интерфейс производства
 нажмите, чтобы перейти в интерфейс запуска
 вернуться на предыдущий уровень
 кнопка подтверждения и сброса неисправности
 количество укладываемых поддонов: после полной загрузки и удаления поддона счётчик сбрасывается до нуля.
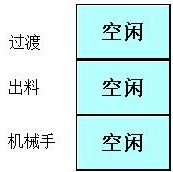 отображает текущую рабочую станцию поддона
 нажмите, чтобы перейти на следующую страницу.
 нажмите, чтобы вернуться на предыдущую страницу.
1.3 Настройки времени
 нажмите, чтобы открыть интерфейс настроек времени.
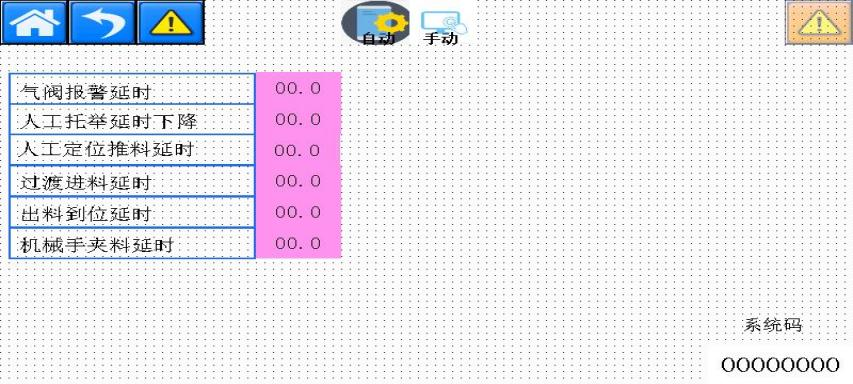
Задержка (настройки времени)
1.4 Интерфейс параметров
 нажмите, чтобы открыть интерфейс настроек параметров.
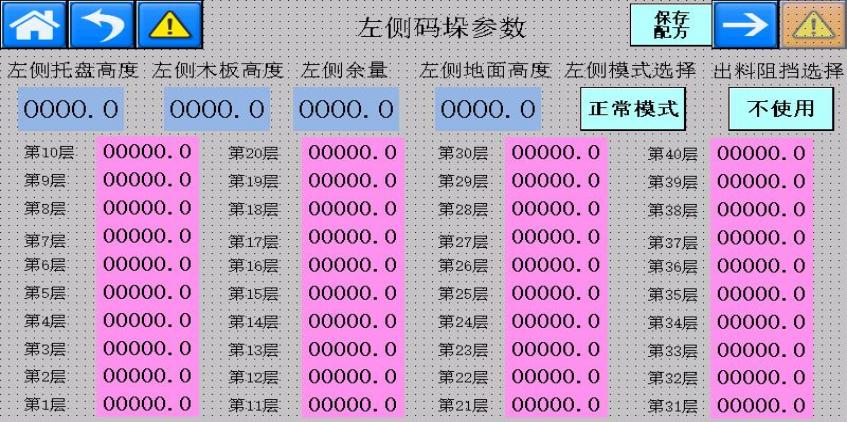
Параметры паллетизации с левой стороны
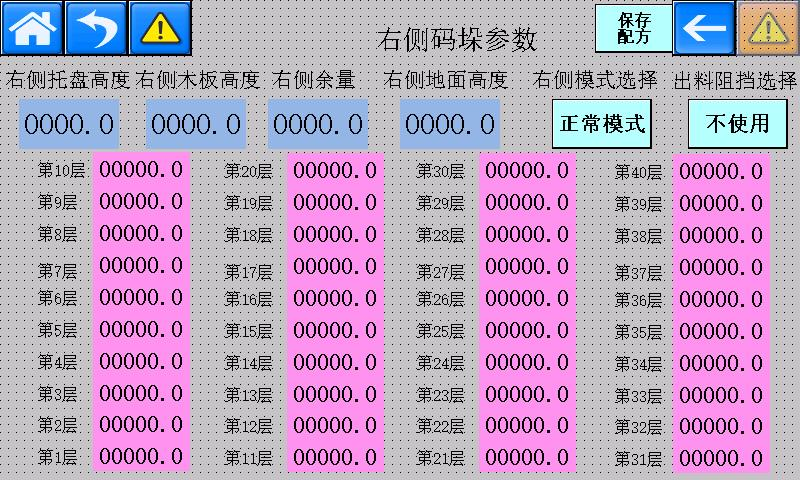
Параметры паллетизации с правой стороны
① Выбор режима: нормальный режим / режим чередующейся ориентации штабелирования. При необходимости штабелирования поддонов в чередующихся направлениях выберите режим чередующейся ориентации штабелирования. Этот режим применяется, когда ширина блока поддонов составляет менее 100 мм.
② Выбор остановки разгрузки: при различной ширине поддонов на двух станциях гвоздезабивания выберите цилиндр остановки для ограничения положения поддона и обеспечения его центрирования при захвате и подъёме.
1.5 Интерфейс рецептов
 — нажмите, чтобы открыть интерфейс редактирования рецептов.
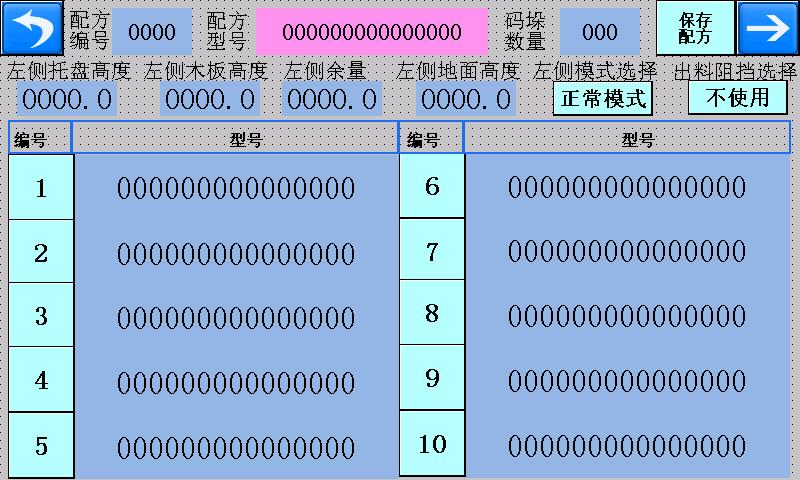
Интерфейс редактирования рецептов (левая сторона)
- Высота левого поддона: общая высота поддона, подлежащего обработке.
- Высота левой деревянной доски: в режиме чередующейся ориентации штабелирования — общая высота двух поддонов, уложенных в противоположных направлениях, за вычетом общей высоты одного поддона.
- Левый зазор: расстояние, которое роботизированная рука сохраняет при размещении следующего поддона для предотвращения столкновений из-за отклонений высоты поддонов.
- Высота левого захвата над уровнем пола: высота роботизированной руки над полом при размещении первой паллеты.
- Количество паллет для штабелирования: общая высота, соответствующая введённому количеству паллет, не должна превышать максимальную высоту подъёма роботизированной руки.
1.6 Интерфейс аварийных сигналов
 : Интерфейс аварийных сигналов.
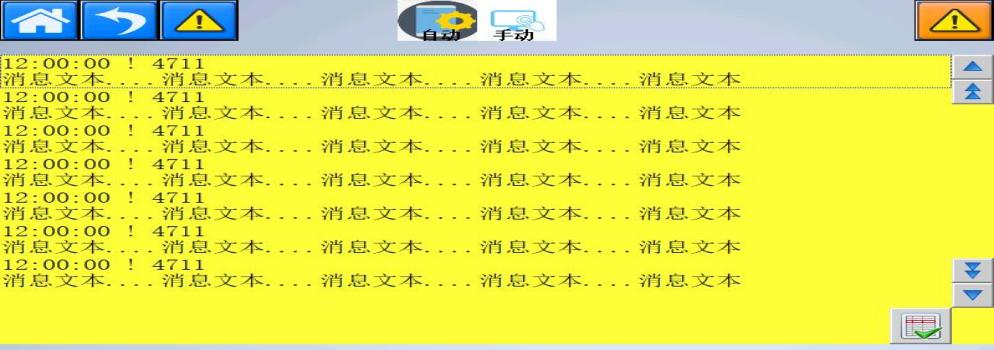
Интерфейс отображения аварийных сигналов
1.7 Левая станция забивки гвоздей
 : Нажмите, чтобы перейти на левую станцию забивки гвоздей. В ручном режиме можно выполнять каждое отдельное действие. В автоматическом режиме индикаторы «неисправность/сброс» отображают зелёный цвет при нормальной работе системы. Если индикатор отображает красный цвет, нажмите и удерживайте кнопку сброса на панели управления для выполнения сброса.
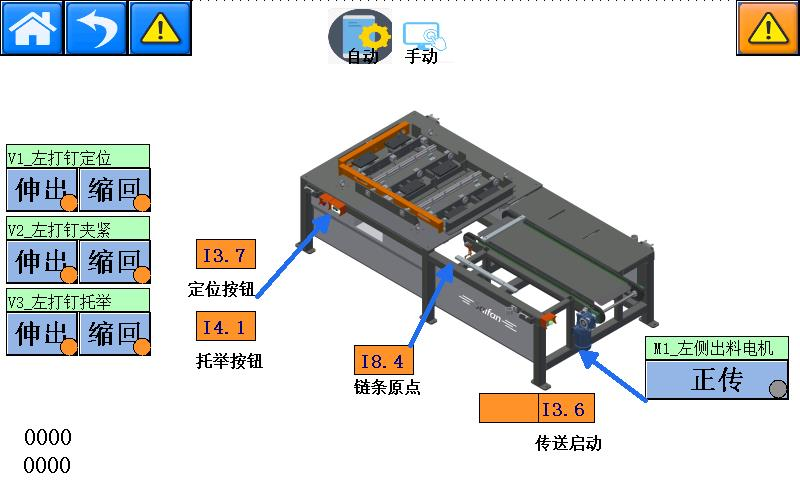
Левая платформа забивки гвоздей
1.8 Правая станция забивки гвоздей
 : Нажмите, чтобы перейти на правую станцию забивки гвоздей. В ручном режиме можно выполнять каждое отдельное действие. В автоматическом режиме индикатор «неисправность/сброс» отображает зелёный цвет при нормальной работе системы. Если индикатор отображает красный цвет, нажмите и удерживайте кнопку сброса на панели управления для сброса системы.
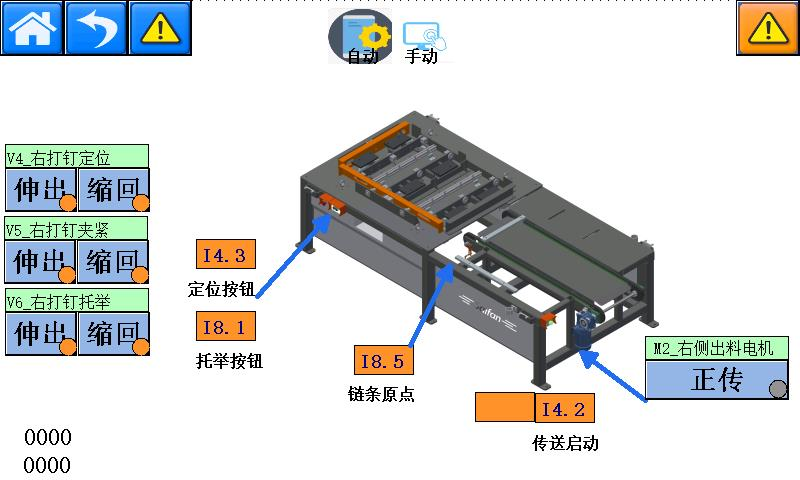
Правая платформа для гвоздевания
1.9 Станция передачи и поворота
 нажмите, чтобы перейти на станцию передачи и поворота.
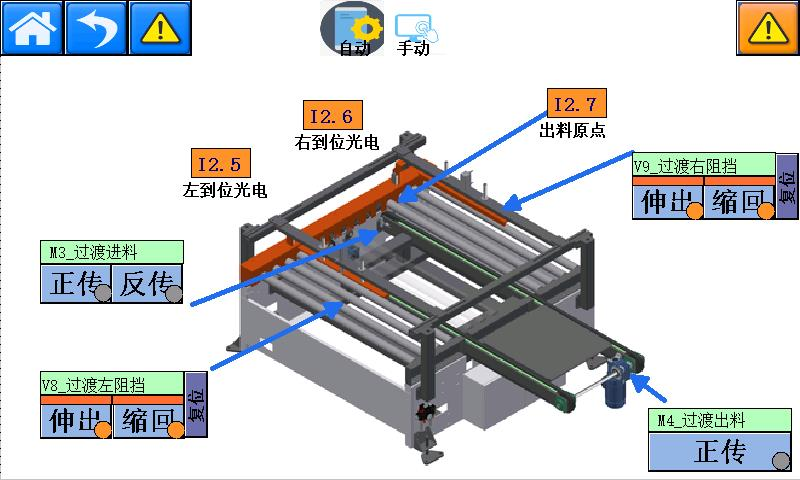
Станция передачи и поворота
1.10 Станция конвейера выгрузки
 нажмите, чтобы перейти на станцию конвейера выгрузки.
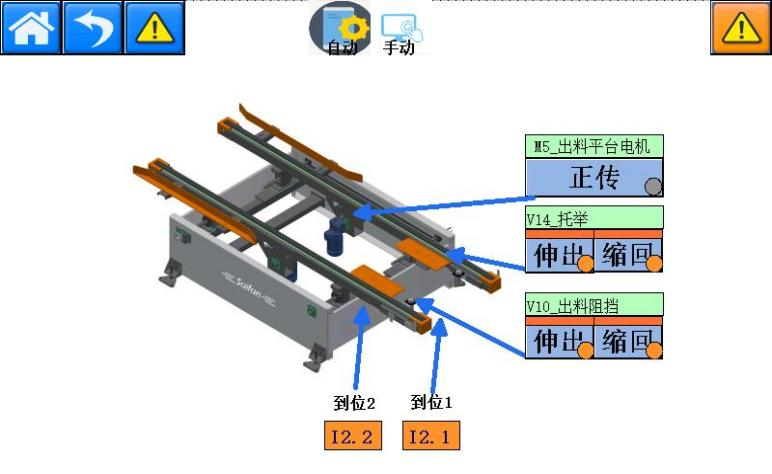
Станция конвейера выгрузки
1.11 Станция паллетизации с роботизированной рукой
 нажмите, чтобы перейти в параметры станции паллетизации с роботизированной рукой
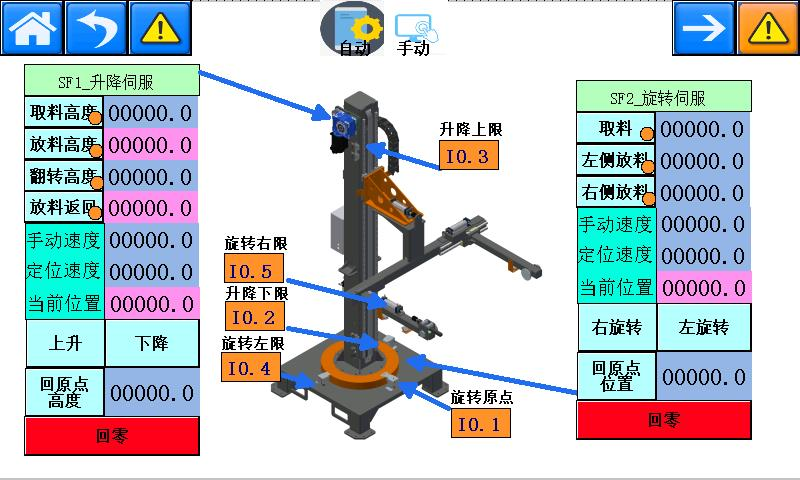
Параметры станции паллетизации
Параметры сервопривода подъёма:
- Высота захвата: высота, на которой роботизированная рука захватывает паллету.
- Высота размещения паллеты: отображает высоту размещения каждой паллеты. Это переменная величина, которую нельзя задать.
- Высота поворота: высота, на которой паллета поворачивается. Установите это значение так, чтобы обеспечить достаточный зазор между паллетой и паллетой, расположенной ниже, во избежание столкновений при повороте.
- Высота возврата после размещения: высота, на которую роботизированная рука возвращается после укладки каждой паллеты. Это переменная величина, которую нельзя задать.
- Скорость в ручном режиме: скорость подъёма роботизированной руки в ручном режиме.
- Скорость позиционирования: скорость подъёма роботизированной руки в автоматическом режиме.
- Текущая позиция: отображает текущую рабочую высоту роботизированной руки в реальном времени. Это значение нельзя задать.
- Высота домашней позиции: высота от самой нижней точки роботизированной руки до пола при возврате руки в домашнюю позицию. Измерьте эту высоту и введите полученное значение здесь.
 переместить роботизированную руку вверх и вниз в ручном режиме.
Параметры поворотного сервопривода:
- Позиция захвата: позиция, в которую поворачивается роботизированная рука при захвате поддона.
- Позиция размещения слева: позиция, в которую поворачивается роботизированная рука при размещении поддона слева.
- Позиция размещения справа: позиция, в которую поворачивается роботизированная рука при размещении поддона справа.
- Скорость в ручном режиме: скорость поворота роботизированной руки в ручном режиме.
- Скорость позиционирования: скорость поворота роботизированной руки в автоматическом режиме.
- Текущая позиция: отображает текущее угловое положение роботизированной руки в реальном времени. Это значение нельзя задать.
- Домашняя позиция: позиция, в которую поворачивается роботизированная рука при возврате в исходное положение.
 управлять поворотом роботизированной руки в ручном режиме. Поворот роботизированной руки возможен только при высоте, превышающей высоту поворота.
 на этом экране нажмите «Следующая страница», чтобы перейти в интерфейс ручного управления станцией паллетизации.
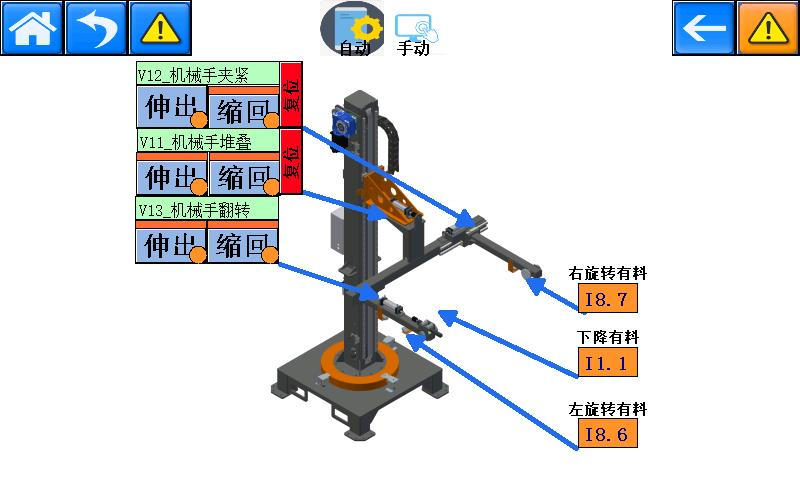
Интерфейс ручного управления станцией паллетизации
1.12 Вход администратора
Имя пользователя: SF
Пароль: 6666
Содержание
- Инструкции по эксплуатации программного обеспечения
-
1.1 Интерфейс запуска
- 1.2 Интерфейс производства
- 1.3 Настройки времени
- 1.4 Интерфейс параметров
- 1.6 Интерфейс аварийных сигналов
- 1.7 Левая станция забивки гвоздей
- 1.8 Правая станция забивки гвоздей
- 1.9 Станция передачи и поворота
- 1.10 Станция конвейера выгрузки
- 1.11 Станция паллетизации с роботизированной рукой
- 1.12 Вход администратора