تعليمات تشغيل البرنامج
١.١ واجهة التشغيل التمهيدية
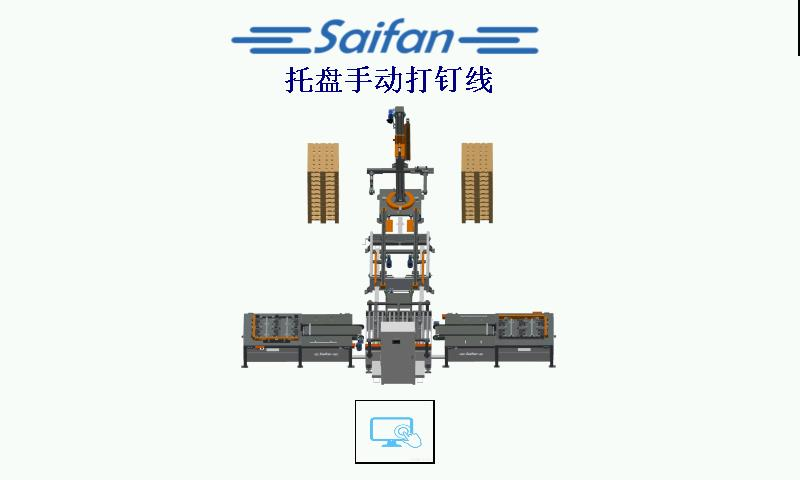
واجهة التشغيل الأولي
 الدخول إلى واجهة الإنتاج.
١.٢ واجهة الإنتاج
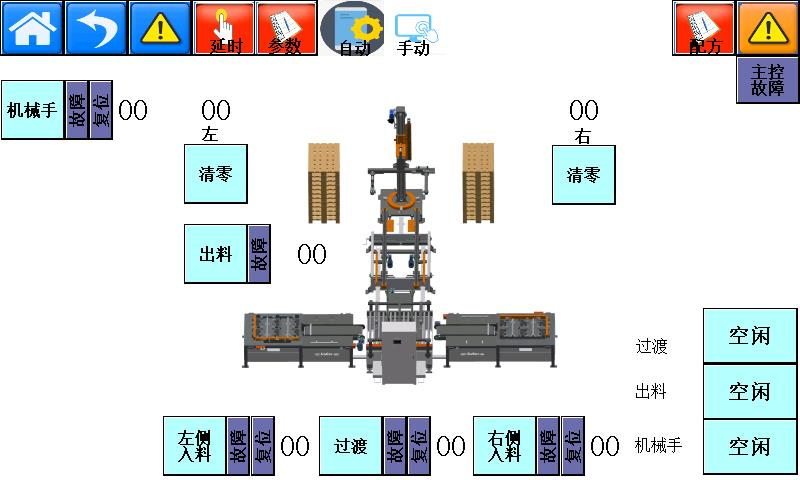
واجهة الإنتاج
 النقر للدخول إلى واجهة التشغيل
 العودة إلى المستوى السابق
 زر إقرار الأعطال وإعادة التعيين
 كمية التبليط: بعد اكتمال تحميل البالته وإزالتها، أعد تعيين العدّاد إلى الصفر.
 يعرض المحطة التشغيلية الحالية للمنصة
 انقر للمتابعة إلى الصفحة التالية.
 انقر للعودة إلى الصفحة السابقة.
١.٣ إعدادات الوقت
 انقر لدخول واجهة إعدادات الوقت.
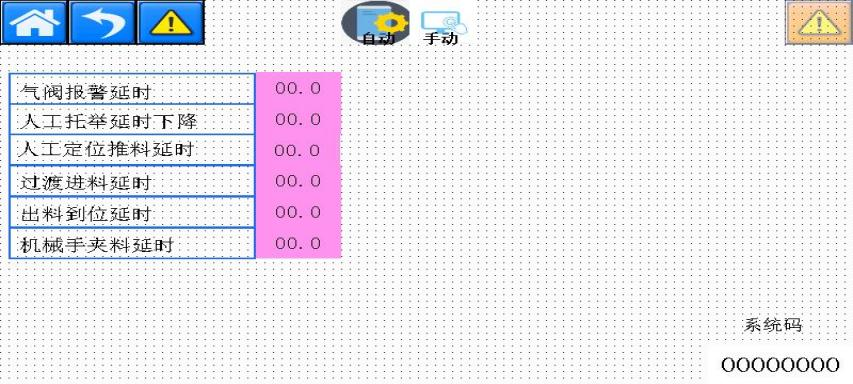
التأخير (إعدادات الوقت)
١.٤ واجهة المعايير
 انقر لدخول واجهة إعدادات المعايير.
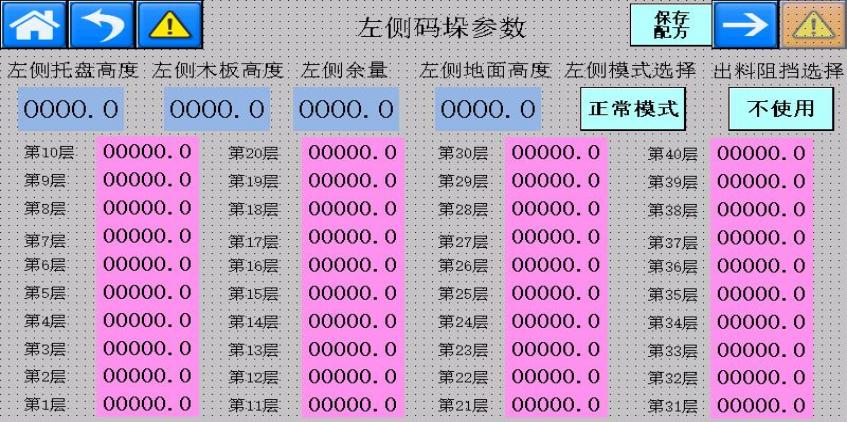
معايير الترتيب على الجانب الأيسر
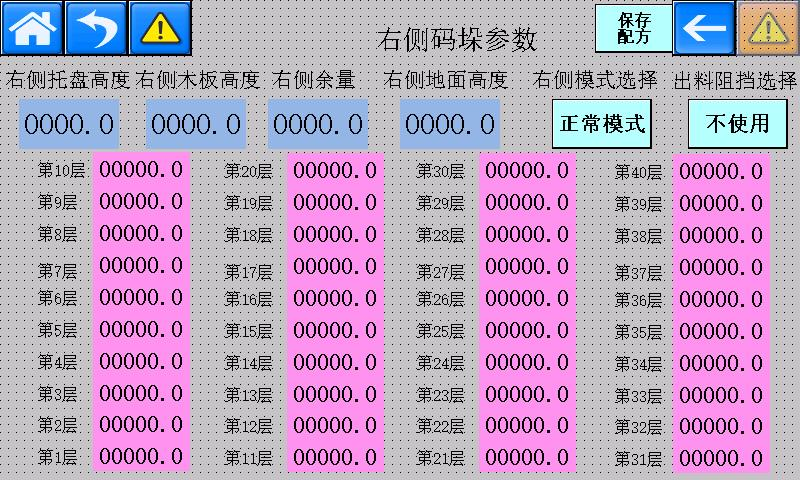
معايير الترتيب على الجانب الأيمن
① اختيار الوضع: الوضع العادي / وضع الترتيب بالاتجاهات المتناوبة. عند الحاجة إلى ترتيب البالتات باتجاهات متناوبة، يُختار وضع الترتيب بالاتجاهات المتناوبة. ويُطبَّق هذا الوضع عندما يكون عرض كتلة البالتة أقل من ١٠٠ مم.
② اختيار إيقاف التفريغ: عند اختلاف عرضي البالتتين في محطتي التثبيت، يُختار أسطوانة الإيقاف للتحكم في موضع البالتة وضمان أن تبقى في المركز أثناء الإمساك بها ورفعها.
واجهة الوصفة ١٫٥
 ∶ انقر لدخول واجهة تحرير الوصفة.
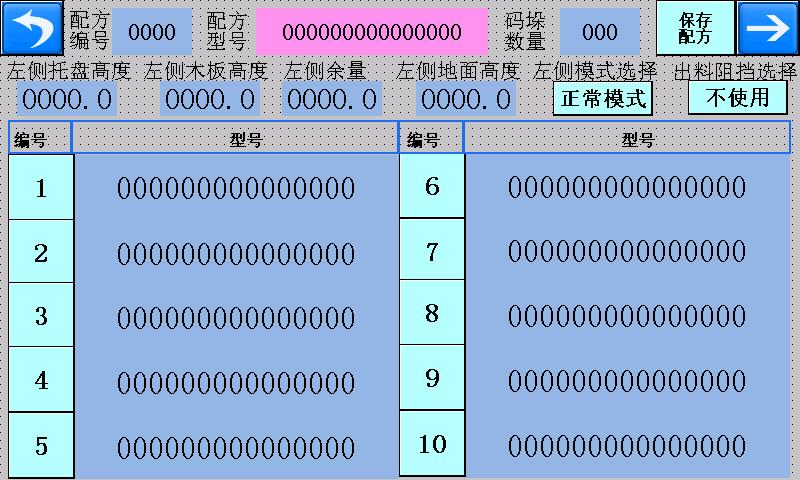
واجهة تحرير الوصفة الجانبية اليسرى
- ارتفاع البالتة اليسرى: الارتفاع الكلي للبالتة المراد معالجتها.
- ارتفاع لوحة الخشب اليسرى: في وضع الترتيب بالاتجاهات المتناوبة، هو الارتفاع الكلي لبالتتين موضوعتين باتجاهين متعاكسين ناقصًا الارتفاع الكلي لبالتة واحدة.
- الفراغ الجانبي الأيسر: المسافة التي يحافظ عليها ذراع الروبوت عند وضع البالتة التالية لمنع الاصطدامات الناتجة عن الانحرافات في ارتفاع البالتة.
- ارتفاع الذراع الروبوتية عن الأرض عند وضع البالتة الأولى
- كمية التبليط: يجب ألا يتجاوز الارتفاع الكلي المقابل لعدد البالتات المدخل ارتفاع الرفع الإجمالي للذراع الروبوتية
واجهة الإنذار ١٫٦
 واجهة الإنذار.
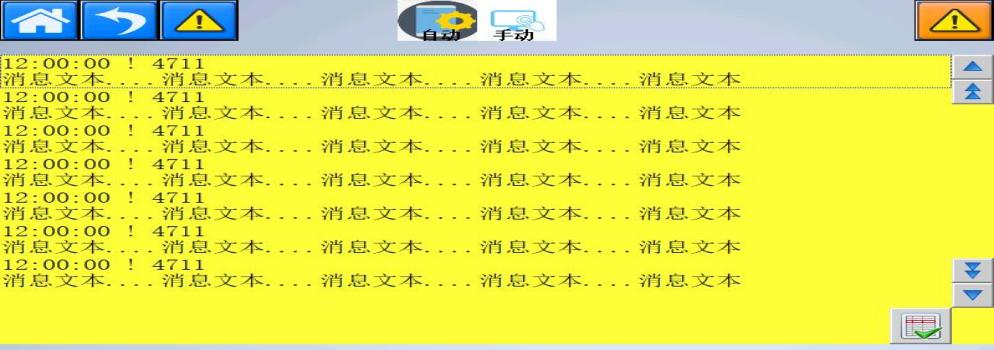
واجهة عرض الإنذارات
محطة التثبيت اليسرى ١٫٧
 انقر لدخول محطة التثبيت اليسرى. في الوضع اليدوي، يمكن تشغيل كل إجراء على حدة. وفي الوضع الآلي، تظهر مؤشرات العطل/إعادة التعيين باللون الأخضر عندما يعمل النظام بشكل طبيعي. وإذا ظهر المؤشر باللون الأحمر، فاضغط باستمرار على زر إعادة التعيين الموجود على لوحة التحكم لإعادة تعيين النظام.
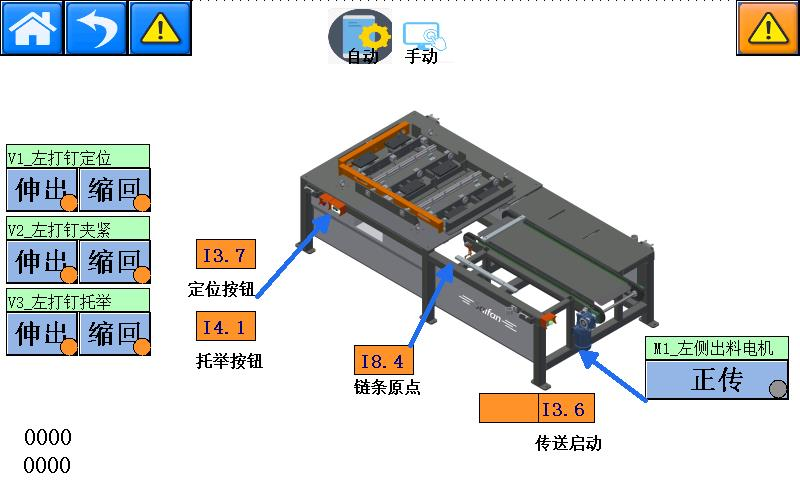
منصة التثبيت اليسرى
محطة التثبيت اليمنى ١٫٨
 انقر لدخول محطة التثبيت اليمنى. في الوضع اليدوي، يمكن تشغيل كل إجراء على حدة. وفي الوضع الآلي، يظهر مؤشر العطل/إعادة التعيين باللون الأخضر عندما يعمل النظام بشكل طبيعي. وإذا ظهر باللون الأحمر، فاضغط باستمرار على زر إعادة التعيين الموجود على لوحة التحكم لإعادة تعيين النظام.
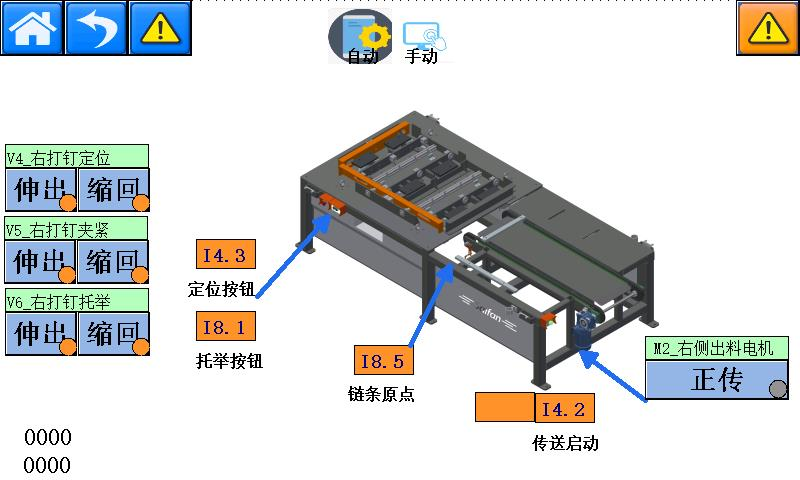
منصة التثبيت اليمنى
المحطة ١.٩ لنقل وتدوير القطع
 :انقر للدخول إلى المحطة لنقل وتدوير القطع。
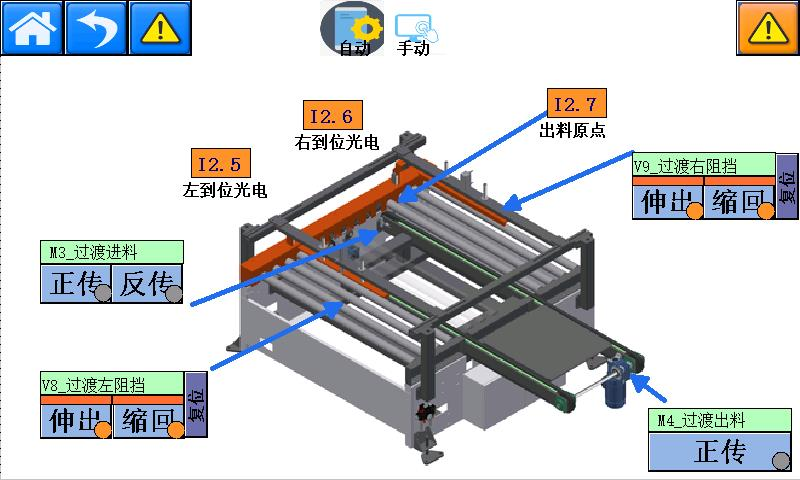
المحطة لنقل وتدوير القطع
المحطة ١.١٠ لنقل القطع الخارجة
 :انقر للدخول إلى محطة نقل القطع الخارجة。
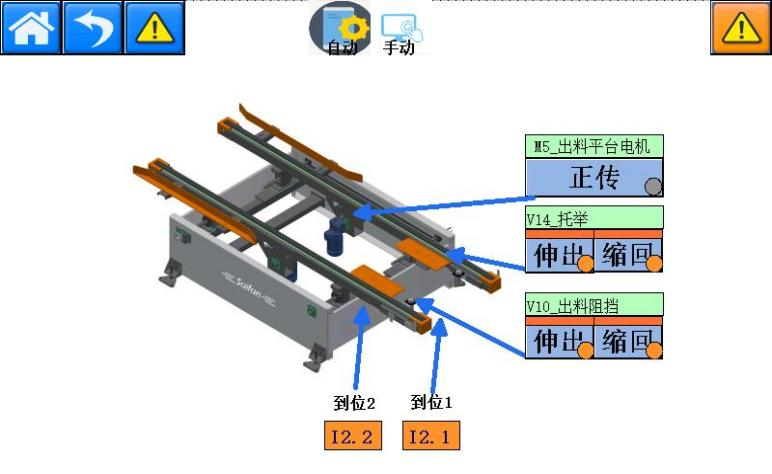
محطة نقل القطع الخارجة
المحطة ١.١١ لتجميع البضائع على المنصات باستخدام الذراع الروبوتية
 :انقر للدخول إلى إعدادات معايير محطة تجميع البضائع على المنصات باستخدام الذراع الروبوتية.
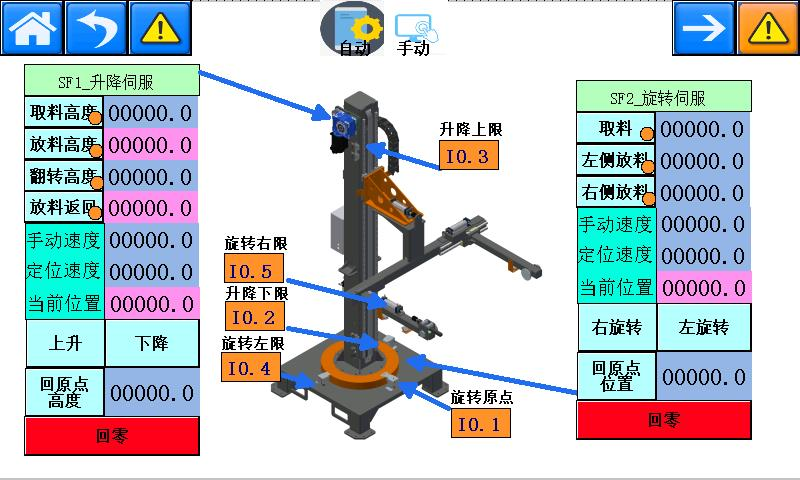
إعدادات معايير محطة تجميع البضائع على المنصات
معلمات الخدمة الرافعة:
- ارتفاع التقاط الحمولة: الارتفاع الذي تلتقط منه الذراع الروبوتية البالتة.
- ارتفاع وضع البالتة: يعرض ارتفاع وضع كل بالته. هذه قيمة متغيرة ولا يمكن ضبطها.
- ارتفاع الاستدارة: الارتفاع الذي تُدار فيه البالته. عيّن هذه القيمة لضمان وجود مسافة كافية بين البالته والبالته الموجودة أسفلها، لتجنب التصادم أثناء الاستدارة.
- ارتفاع العودة بعد الوضع: الارتفاع الذي تعود إليه الذراع الروبوتية بعد ترتيب كل بالته. هذه قيمة متغيرة ولا يمكن ضبطها.
- سرعة التشغيل اليدوي: سرعة رفع الذراع الروبوتية في الوضع اليدوي.
- سرعة التموضع: سرعة رفع الذراع الروبوتية في الوضع الآلي.
- الموقع الحالي: يعرض ارتفاع تشغيل الذراع الروبوتية في الوقت الفعلي. لا يمكن ضبط هذه القيمة.
- ارتفاع موقع البداية: الارتفاع من أدنى نقطة في الذراع الروبوتية إلى الأرض عند عودة الذراع إلى موقع البداية. قِس هذا الارتفاع وأدخل القيمة هنا.
 ∶ حرّك الذراع الروبوتية لأعلى ولأسفل في الوضع اليدوي.
معلمات المحرك الدوراني:
- موضع الاستلام: الموضع الذي تدور إليه الذراع الروبوتية عند رفع البالت.
- موضع الترتيب على الجانب الأيسر: الموضع الذي تدور إليه الذراع الروبوتية عند وضع البالت على الجانب الأيسر.
- موضع الترتيب على الجانب الأيمن: الموضع الذي تدور إليه الذراع الروبوتية عند وضع البالت على الجانب الأيمن.
- سرعة الوضع اليدوي: سرعة دوران الذراع الروبوتية في الوضع اليدوي.
- سرعة التموضع: سرعة دوران الذراع الروبوتية في الوضع الآلي.
- الموضع الحالي: يعرض موضع الدوران الفعلي للذراع الروبوتية في الوقت الحقيقي. لا يمكن ضبط هذه القيمة.
- الموضع الأصلي: الموضع الذي تعود إليه الذراع الروبوتية عند العودة إلى موضعها الأصلي.
 ∶ شغّل دوران الذراع الروبوتية في الوضع اليدوي. ولا يمكن للذراع الروبوتية أن تدور إلا عندما تكون ارتفاعها أعلى من ارتفاع الدوران.
 على هذه الشاشة، انقر على «الصفحة التالية» للدخول إلى واجهة التحكم اليدوي في محطة التحميل على البالتات.
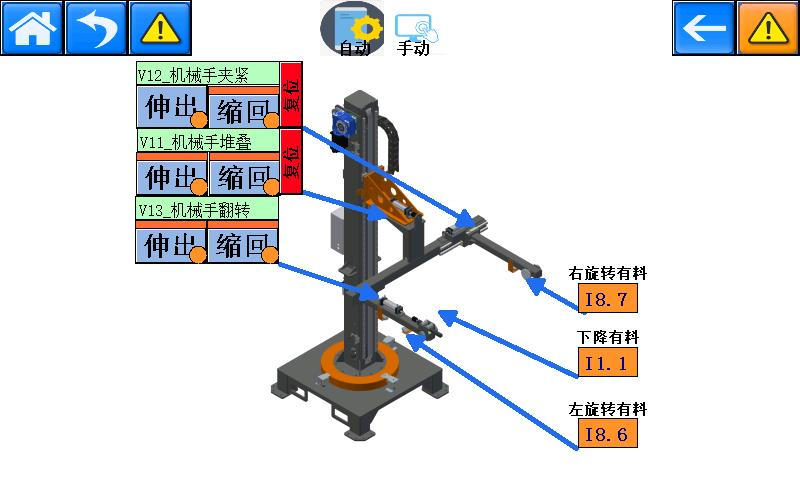
واجهة التحكم اليدوي في محطة التحميل على البالتات
١.١٢ تسجيل دخول المسؤول
اسم المستخدم: SF
كلمة المرور: ٦٦٦٦