Software-Bedienungsanleitung
1.1 Startoberfläche
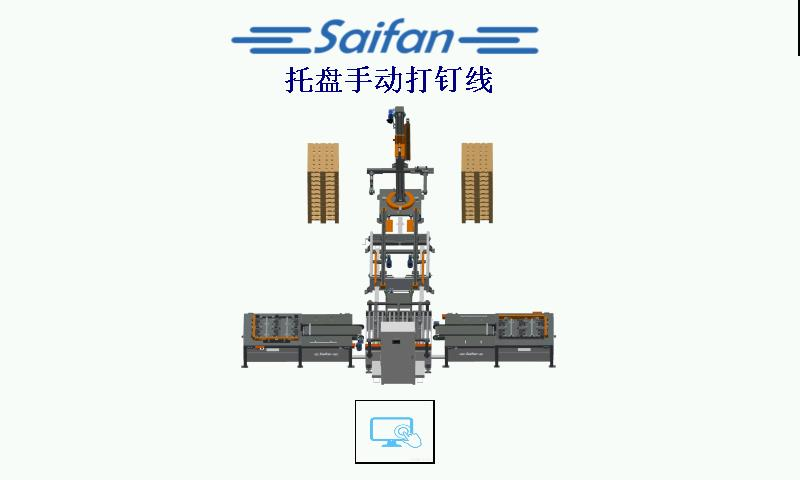
Startoberfläche
 zur Produktionsoberfläche wechseln.
1.2 Produktionsoberfläche
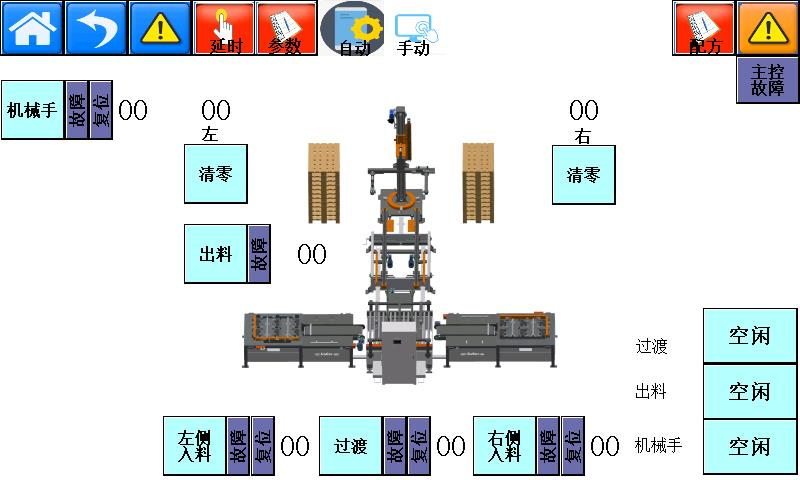
Produktionsoberfläche
 klicken, um zur Startoberfläche zu wechseln.
 zur vorherigen Ebene zurückkehren.
 fehlerbestätigung und Rücksetzknopf.
 palettenanzahl: Nach vollständiger Beladung und Entfernung der Palette auf null zurücksetzen.
 zeigt die aktuelle Betriebsstation der Palette an
 klicken Sie, um zur nächsten Seite fortzufahren.
 klicken Sie, um zur vorherigen Seite zurückzukehren.
1.3 Zeiteinstellungen
 klicken Sie, um die Zeiteinstellungs-Oberfläche zu öffnen.
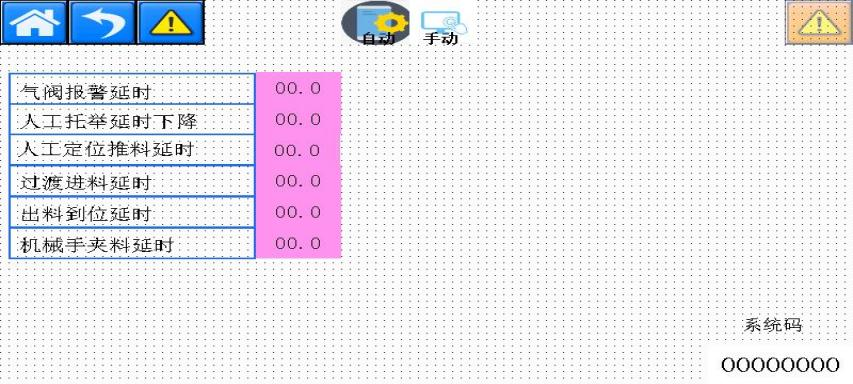
Verzögerung (Zeiteinstellungen)
1.4 Parameter-Oberfläche
 klicken Sie, um die Parameter-Einstellungs-Oberfläche zu öffnen.
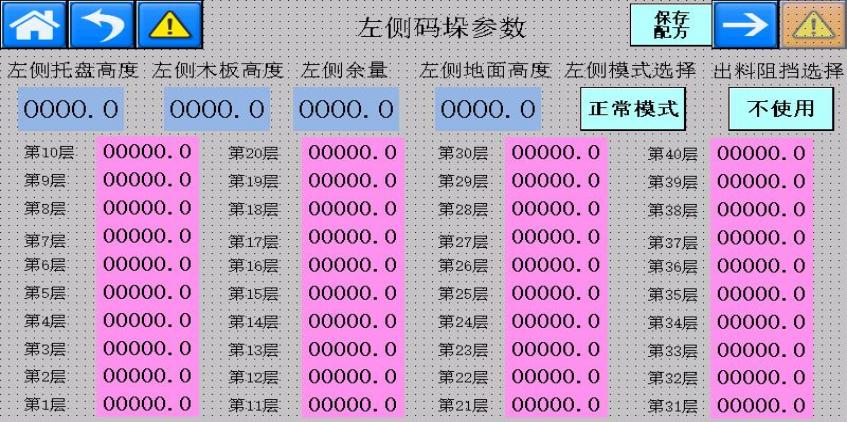
Palettierparameter – linke Seite
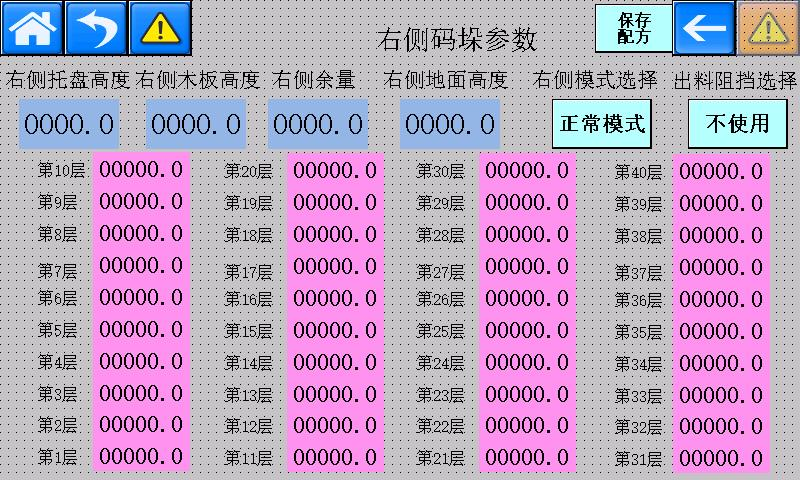
Palettierparameter – rechte Seite
① Modusauswahl: Normalmodus / Stapelmodus mit wechselnder Ausrichtung. Wenn Paletten in wechselnden Richtungen gestapelt werden müssen, wählen Sie den Stapelmodus mit wechselnder Ausrichtung. Dieser Modus gilt, wenn die Breite des Palettenblocks weniger als 100 mm beträgt.
② Entladungsstopp-Auswahl: Wenn die Palettenbreiten an den beiden Nagelstationen unterschiedlich sind, wählen Sie den Stoppzylinder, um die Palettenposition einzuschränken und sicherzustellen, dass die Palette während des Greifens und Hebens zentriert bleibt.
1.5 Rezept-Schnittstelle
 : Klicken Sie, um die Rezept-Bearbeitungsschnittstelle zu öffnen.
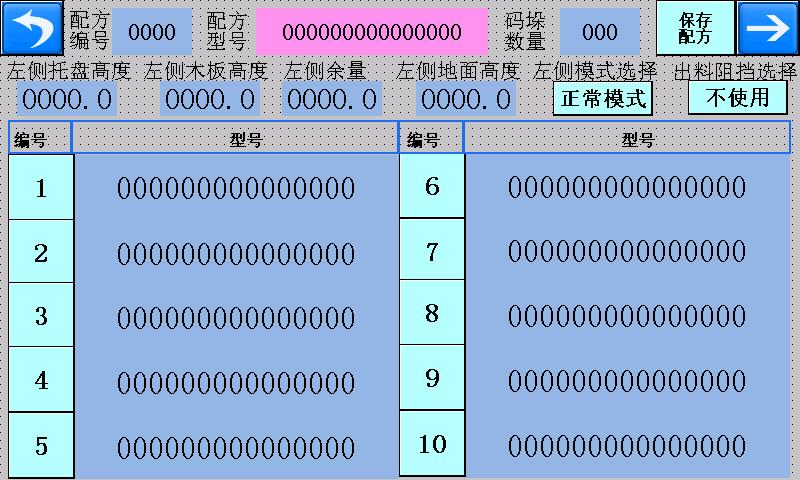
Rezept-Bearbeitungsschnittstelle links
- Linke Palettenhöhe: Die Gesamthöhe der zu verarbeitenden Palette.
- Linke Holzplattenhöhe: Im Stapelmodus mit wechselnder Ausrichtung die Gesamthöhe von zwei in entgegengesetzter Orientierung gestapelten Paletten minus der Gesamthöhe einer einzelnen Palette.
- Linke Freigabe: Der Abstand, den der Roboterarm beim Platzieren der nächsten Palette einhält, um Kollisionen infolge von Abweichungen bei der Palettenhöhe zu vermeiden.
- Linke Bodenhöhe: Die Höhe des Roboterarms über dem Boden beim Platzieren der ersten Palette.
- Palettiermenge: Die Gesamthöhe, die der eingegebenen Palettenanzahl entspricht, darf die gesamte Hubhöhe des Roboterarms nicht überschreiten.
1.6 Alarm-Schnittstelle
 : Alarm-Schnittstelle.
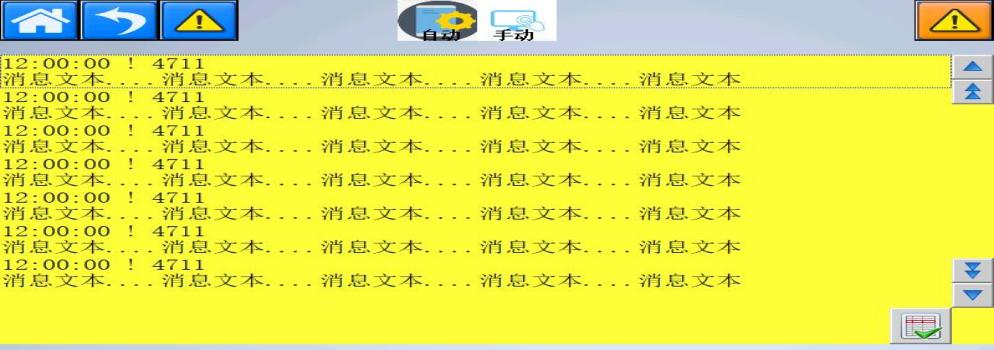
Alarm-Anzeige-Schnittstelle
1.7 Linke Nagelstation
 : Klicken Sie, um die linke Nagelstation aufzurufen. Im manuellen Modus kann jede einzelne Aktion separat ausgeführt werden. Im automatischen Modus leuchten die Fehler-/Zurücksetzen-Anzeigen grün, wenn das System normal arbeitet. Leuchtet eine Anzeige rot, halten Sie die Zurücksetzen-Taste am Bedienfeld gedrückt, um eine Rücksetzung durchzuführen.
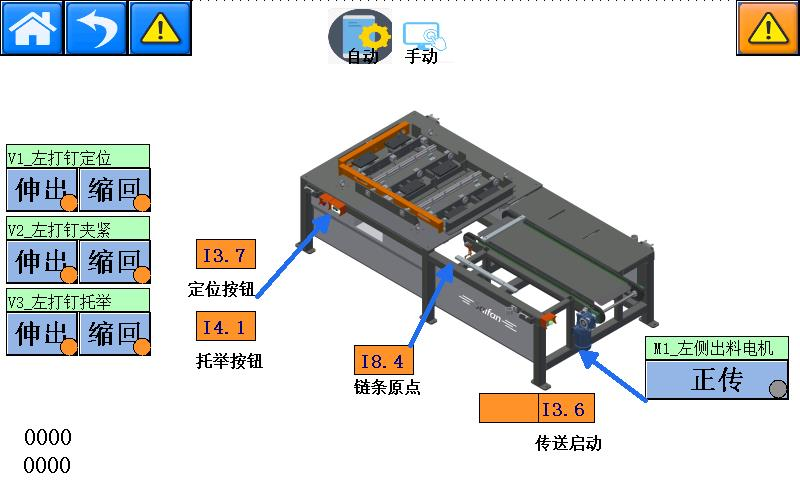
Linke Nagelplattform
1.8 Rechte Nagelstation
 : Klicken Sie, um die rechte Nagelstation aufzurufen. Im manuellen Modus kann jede einzelne Aktion separat ausgeführt werden. Im automatischen Modus leuchtet die Fehler-/Zurücksetzen-Anzeige grün, wenn das System normal arbeitet. Leuchtet sie rot, halten Sie die Zurücksetzen-Taste am Bedienfeld gedrückt, um das System zurückzusetzen.
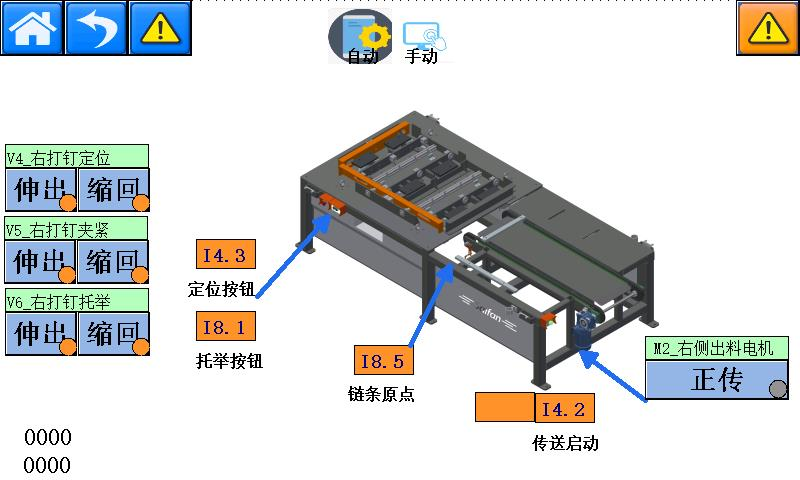
Rechte Nagelplattform
1.9 Transfervorrichtung und Drehstation
 klicken Sie, um die Transfervorrichtung und Drehstation aufzurufen.
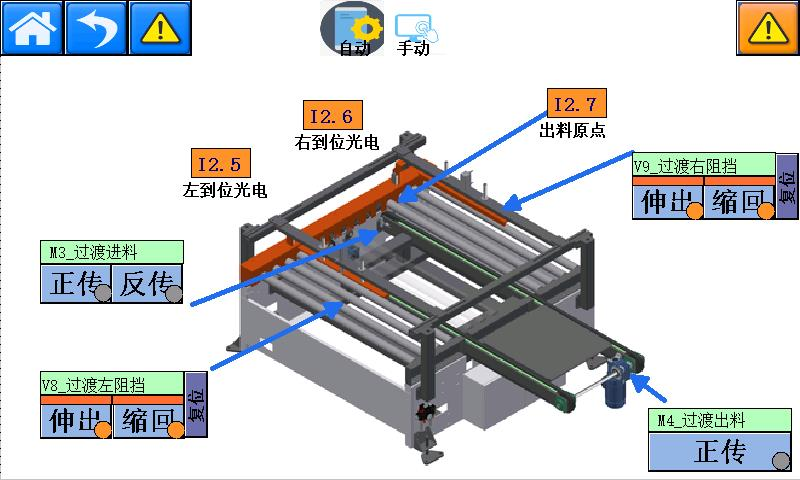
Transfervorrichtung und Drehstation
1.10 Austragsfördererstation
 klicken Sie, um die Austragsfördererstation aufzurufen.
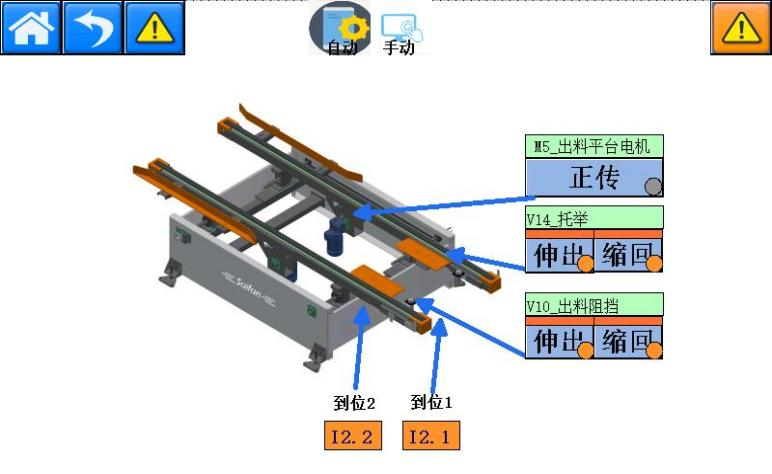
Austragsfördererstation
1.11 Roboterarm-Palettierstation
 klicken Sie, um die Parameter-Einstellungen der Roboterarm-Palettierstation aufzurufen.
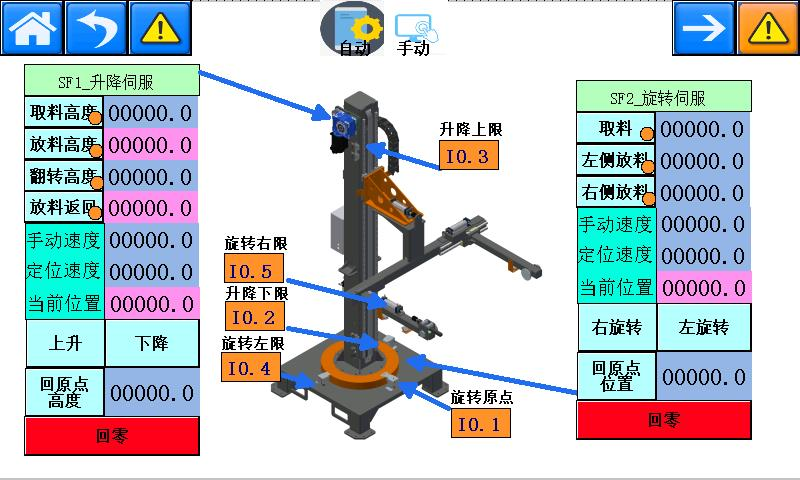
Parameter-Einstellungen der Palettierstation
Hebeservo-Parameter:
- Aufnahmehöhe: Die Höhe, bei der der Roboterarm die Palette aufnimmt.
- Paletteinlegehöhe: Zeigt die Höhe für das Einlegen jeder Palette an. Dieser Wert ist variabel und kann nicht eingestellt werden.
- Drehhöhe: Die Höhe, bei der die Palette umgedreht wird. Stellen Sie diesen Wert so ein, dass ausreichend Abstand zwischen der Palette und der darunterliegenden Palette besteht, um Kollisionen während des Drehvorgangs zu vermeiden.
- Rückkehrhöhe nach dem Einlegen: Die Höhe, auf die der Roboterarm nach dem Einlegen jeder Palette zurückkehrt. Dieser Wert ist variabel und kann nicht eingestellt werden.
- Manuelle Geschwindigkeit: Die Hubgeschwindigkeit des Roboterarms im manuellen Modus.
- Positioniergeschwindigkeit: Die Hubgeschwindigkeit des Roboterarms im automatischen Modus.
- Aktuelle Position: Zeigt die aktuelle Betriebshöhe des Roboterarms in Echtzeit an. Dieser Wert kann nicht eingestellt werden.
- Höhe der Ausgangsposition: Die Höhe vom tiefsten Punkt des Roboterarms bis zum Boden, wenn der Roboterarm in seine Ausgangsposition zurückkehrt. Messen Sie diese Höhe und geben Sie den Wert hier ein.
 bewegen Sie den Roboterarm im manuellen Modus nach oben und unten.
Dreh-Servoparameter:
- Aufnahmeposition: Die Position, in die der Roboterarm beim Aufnehmen der Palette rotiert.
- Platzierposition links: Die Position, in die der Roboterarm beim Platzieren der Palette auf der linken Seite rotiert.
- Platzierposition rechts: Die Position, in die der Roboterarm beim Platzieren der Palette auf der rechten Seite rotiert.
- Manuelle Geschwindigkeit: Die Rotationsgeschwindigkeit des Roboterarms im manuellen Modus.
- Positioniergeschwindigkeit: Die Rotationsgeschwindigkeit des Roboterarms im automatischen Modus.
- Aktuelle Position: Zeigt die aktuelle Rotationsposition des Roboterarms in Echtzeit an. Dieser Wert ist nicht einstellbar.
- Ausgangsposition: Die Position, in die der Roboterarm beim Zurückfahren in seine Ausgangsposition rotiert.
 betätigen Sie die Rotation des Roboterarms im manuellen Modus. Der Roboterarm kann sich nur dann drehen, wenn seine Höhe über der Drehhöhe liegt.
 klicken Sie auf diesem Bildschirm auf „Nächste Seite“, um zur manuellen Steuerungsoberfläche der Palettierstation zu gelangen.
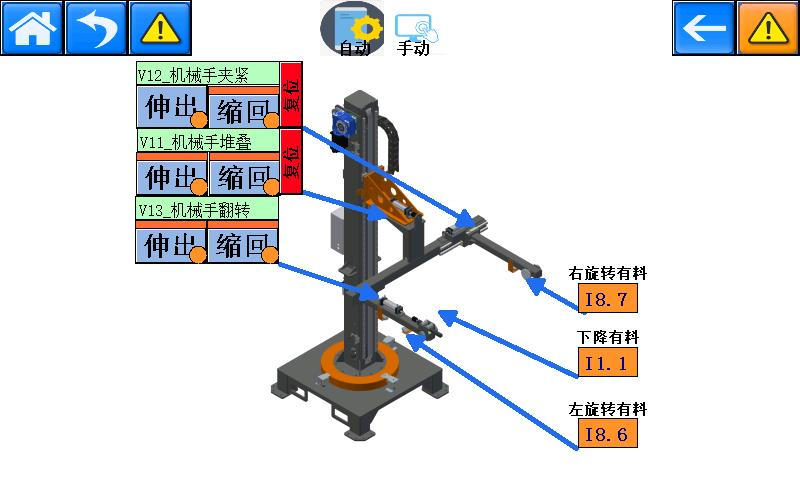
Manuelle Steuerungsoberfläche der Palettierstation
1.12 Administrator-Anmeldung
Benutzername: SF
Passwort: 6666