Istruzioni per l’uso del software
1.1 Interfaccia di Avvio
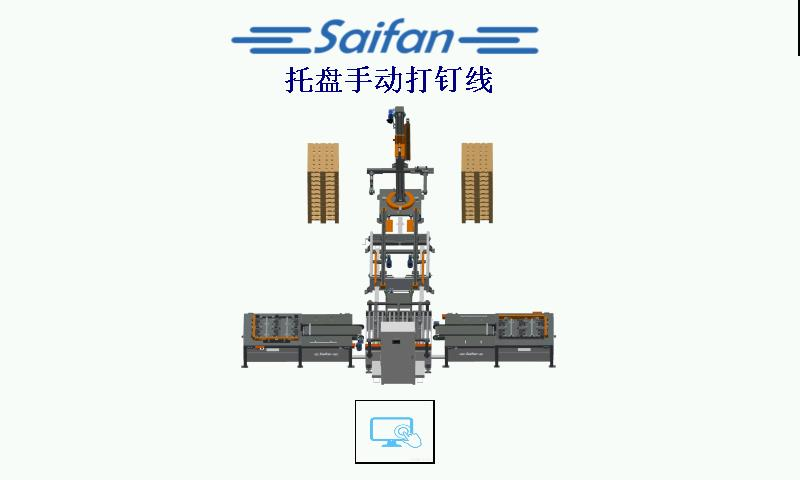
Interfaccia di avvio
 accedere all’interfaccia di produzione.
1.2 Interfaccia di produzione
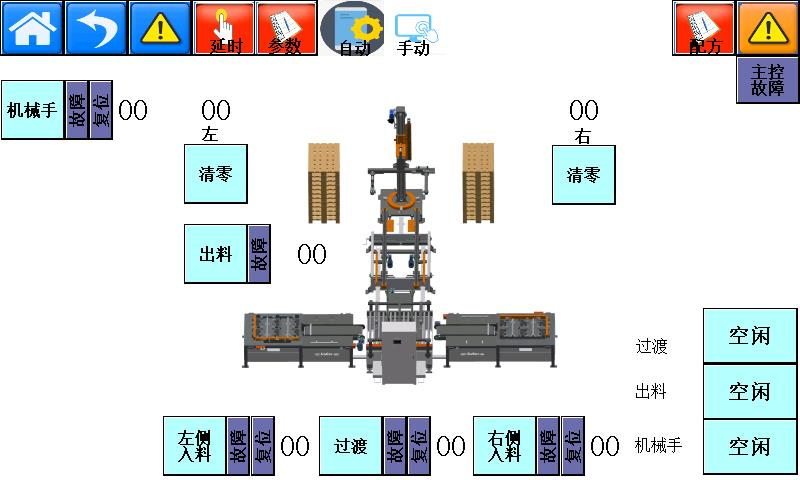
Interfaccia di produzione
 fare clic per accedere all’interfaccia di avvio
 tornare al livello precedente
 pulsante di riconoscimento e ripristino guasti
 quantità di pallettizzazione: dopo che il pallet è completamente caricato e rimosso, reimpostare il contatore su zero.
 visualizza la stazione operativa corrente del pallet
 fare clic per passare alla pagina successiva.
 fare clic per tornare alla pagina precedente.
1.3 Impostazioni dell’orario
 fare clic per accedere all’interfaccia delle impostazioni dell’orario.
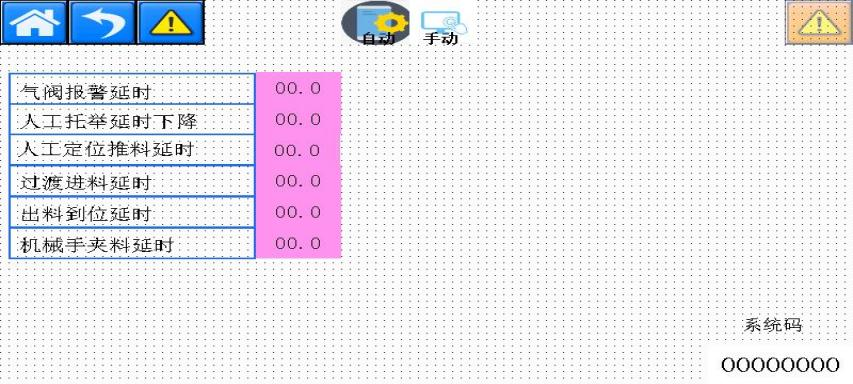
Ritardo (impostazioni dell’orario)
1.4 Interfaccia parametri
 fare clic per accedere all’interfaccia delle impostazioni dei parametri.
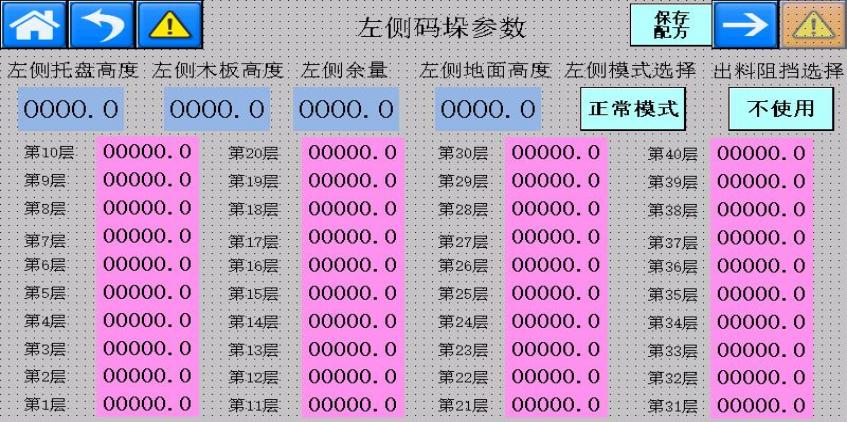
Parametri di pallettizzazione lato sinistro
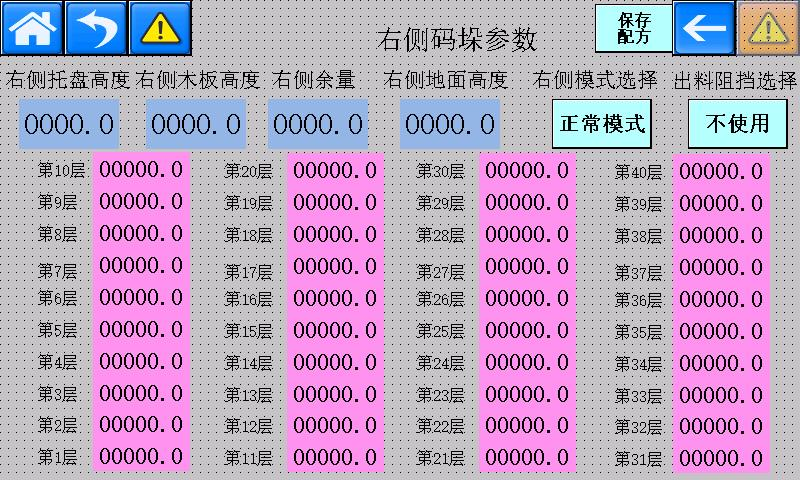
Parametri di pallettizzazione lato destro
① Selezione della modalità: Modalità normale / Modalità di impilamento con orientamento alternato. Quando i pallet devono essere impilati in direzioni alternate, selezionare la Modalità di impilamento con orientamento alternato. Questa modalità si applica quando la larghezza del blocco pallet è inferiore a 100 mm.
② Selezione dell'arresto di scarico: quando le larghezze dei pallet nelle due stazioni di inchiodatura sono diverse, selezionare il cilindro di arresto per limitare la posizione del pallet e garantire che quest'ultimo rimanga centrato durante la presa e il sollevamento.
1.5 Interfaccia ricette
 : fare clic per accedere all'interfaccia di modifica ricette.
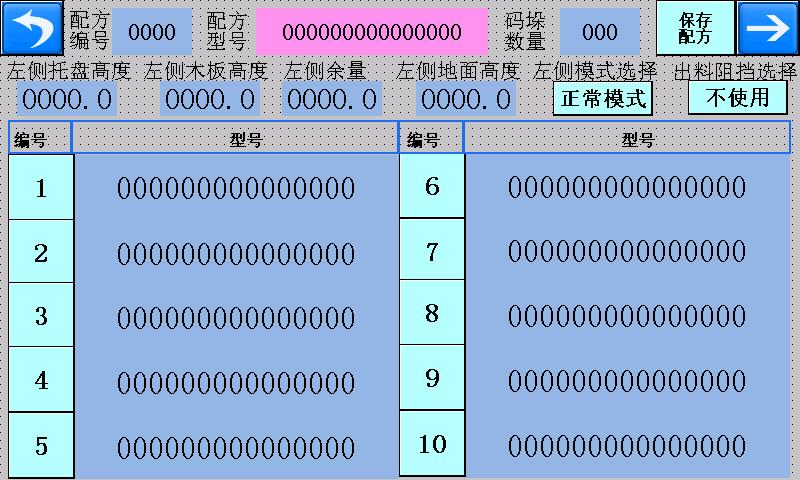
Interfaccia di modifica ricette lato sinistro
- Altezza pallet lato sinistro: altezza totale del pallet da lavorare.
- Altezza tavola di legno lato sinistro: in Modalità di impilamento con orientamento alternato, altezza totale di due pallet impilati in orientamenti opposti meno l'altezza totale di un singolo pallet.
- Gioco lato sinistro: spaziatura mantenuta dal braccio robotico durante il posizionamento del pallet successivo, per prevenire collisioni causate da scostamenti nell'altezza dei pallet.
- Altezza del braccio robotico rispetto al suolo durante il posizionamento del primo pallet.
- Quantità di pallet: l'altezza totale corrispondente alla quantità di pallet inserita non deve superare l'altezza massima di sollevamento del braccio robotico.
1.6 Interfaccia allarmi
 : Interfaccia allarmi.
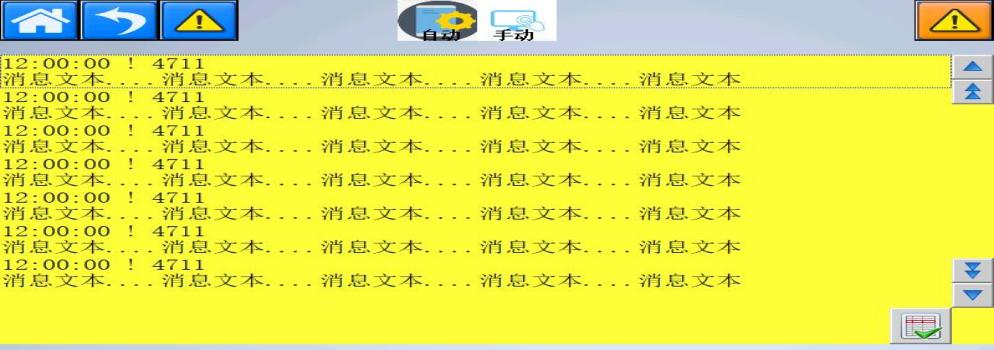
Interfaccia visualizzazione allarmi
1.7 Stazione di fissaggio sinistra
 : Fare clic per accedere alla stazione di fissaggio sinistra. In modalità manuale, è possibile eseguire singolarmente ogni azione. In modalità automatica, gli indicatori di guasto/ripristino risultano verdi quando il sistema funziona correttamente. Se un indicatore risulta rosso, tenere premuto il pulsante di ripristino sul pannello di controllo per eseguire il ripristino.
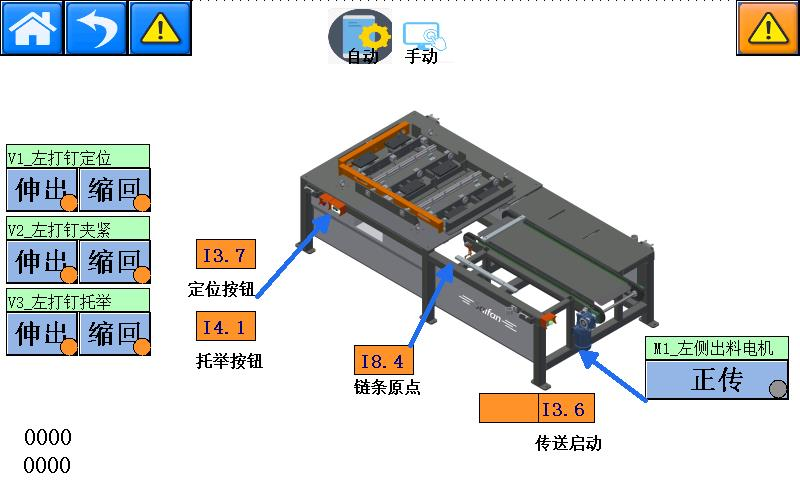
Piattaforma di fissaggio sinistra
1.8 Stazione di fissaggio destra
 : Fare clic per accedere alla stazione di fissaggio destra. In modalità manuale, è possibile eseguire singolarmente ogni azione. In modalità automatica, l'indicatore di guasto/ripristino risulta verde quando il sistema funziona correttamente. Se risulta rosso, tenere premuto il pulsante di ripristino sul pannello di controllo per ripristinare il sistema.
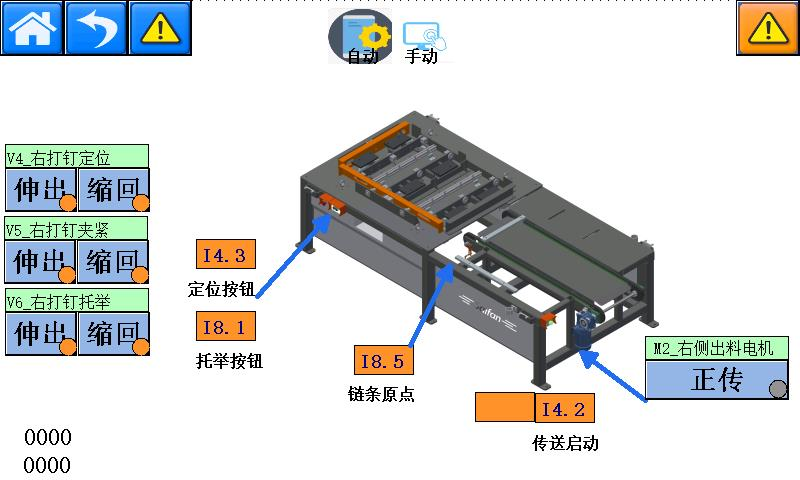
Piattaforma di fissaggio a destra
1.9 Stazione di trasferimento e rotazione
 fare clic per accedere alla stazione di trasferimento e rotazione.
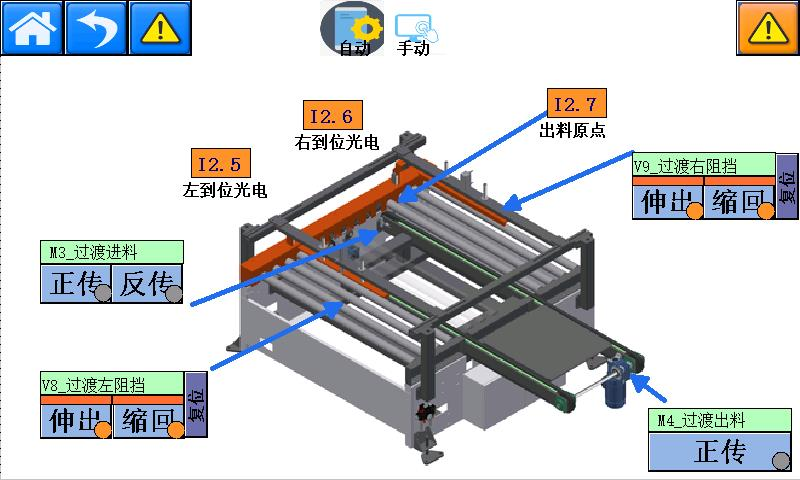
Stazione di trasferimento e rotazione
1.10 Stazione di convogliatore di scarico
 fare clic per accedere alla stazione di convogliatore di scarico.
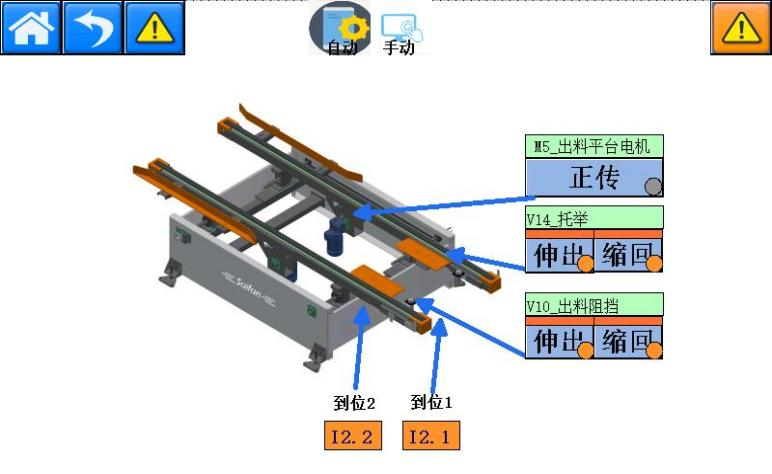
Stazione di convogliatore di scarico
1.11 Stazione di pallettizzazione con braccio robotico
 fare clic per accedere alle impostazioni dei parametri della stazione di pallettizzazione con braccio robotico
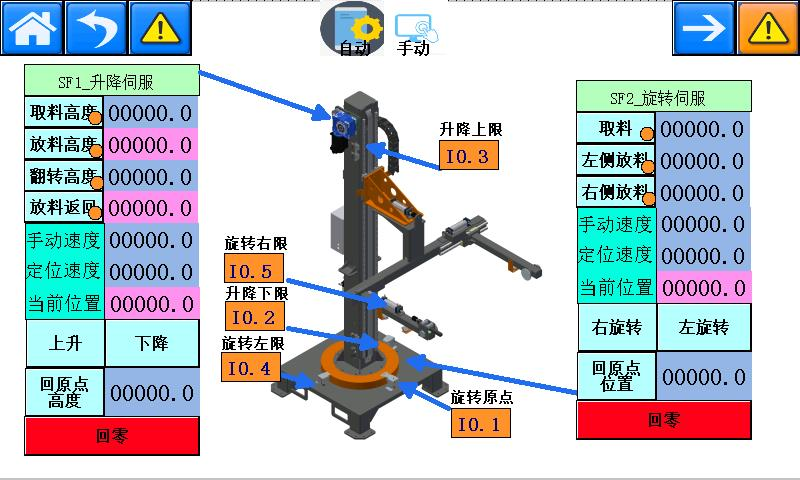
Impostazioni dei parametri della stazione di pallettizzazione
Parametri del servo di sollevamento:
- Altezza di prelievo: l’altezza alla quale il braccio robotico preleva il pallet.
- Altezza di posizionamento del pallet: indica l’altezza alla quale ogni pallet viene posizionato. Si tratta di un valore variabile e non impostabile.
- Altezza di rotazione: l’altezza alla quale il pallet viene ruotato. Impostare questo valore per garantire un’adeguata distanza di sicurezza tra il pallet e quello sottostante, evitando collisioni durante la rotazione.
- Altezza di ritorno dopo il posizionamento: l’altezza alla quale il braccio robotico ritorna dopo aver completato il posizionamento di ciascun pallet. Si tratta di un valore variabile e non impostabile.
- Velocità manuale: la velocità di sollevamento del braccio robotico in modalità manuale.
- Velocità di posizionamento: la velocità di sollevamento del braccio robotico in modalità automatica.
- Posizione corrente: indica l’altezza operativa in tempo reale del braccio robotico. Questo valore non è impostabile.
- Altezza della posizione home: l’altezza compresa tra il punto più basso del braccio robotico e il suolo quando quest’ultimo torna nella sua posizione home. Misurare tale altezza e inserirne il valore qui.
 : Muovi il braccio robotico in su e in giù in modalità manuale.
Parametri del servo rotante:
- Posizione di prelievo: la posizione verso cui ruota il braccio robotico durante il prelievo del pallet.
- Posizione di posizionamento sul lato sinistro: la posizione verso cui ruota il braccio robotico durante il posizionamento del pallet sul lato sinistro.
- Posizione di posizionamento sul lato destro: la posizione verso cui ruota il braccio robotico durante il posizionamento del pallet sul lato destro.
- Velocità manuale: la velocità di rotazione del braccio robotico in modalità manuale.
- Velocità di posizionamento: la velocità di rotazione del braccio robotico in modalità automatica.
- Posizione corrente: visualizza la posizione rotazionale in tempo reale del braccio robotico. Questo valore non è modificabile.
- Posizione home: la posizione verso cui ruota il braccio robotico al ritorno alla sua posizione home.
 : Aziona la rotazione del braccio robotico in modalità manuale. Il braccio robotico può ruotare soltanto quando la sua altezza è superiore all’altezza di rotazione.
 su questa schermata, fare clic su "Pagina successiva" per accedere all'interfaccia di controllo manuale della stazione di pallettizzazione.
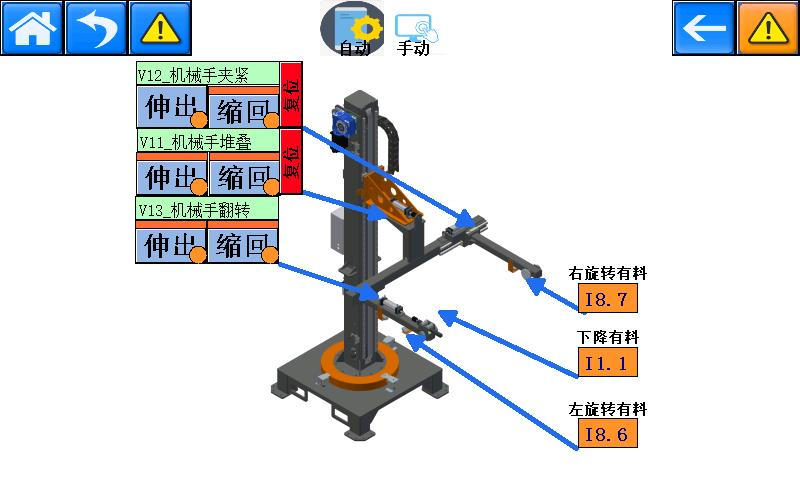
Interfaccia di controllo manuale della stazione di pallettizzazione
1.12 Accesso amministratore
Nome utente: SF
Password: 6666
Indice dei Contenuti
- Istruzioni per l’uso del software
-
1.1 Interfaccia di Avvio
- 1.2 Interfaccia di produzione
- 1.3 Impostazioni dell’orario
- 1.4 Interfaccia parametri
- 1.6 Interfaccia allarmi
- 1.7 Stazione di fissaggio sinistra
- 1.8 Stazione di fissaggio destra
- 1.9 Stazione di trasferimento e rotazione
- 1.10 Stazione di convogliatore di scarico
- 1.11 Stazione di pallettizzazione con braccio robotico
- 1.12 Accesso amministratore