Instrucciones de operación del software
1.1 Interfaz de Arranque
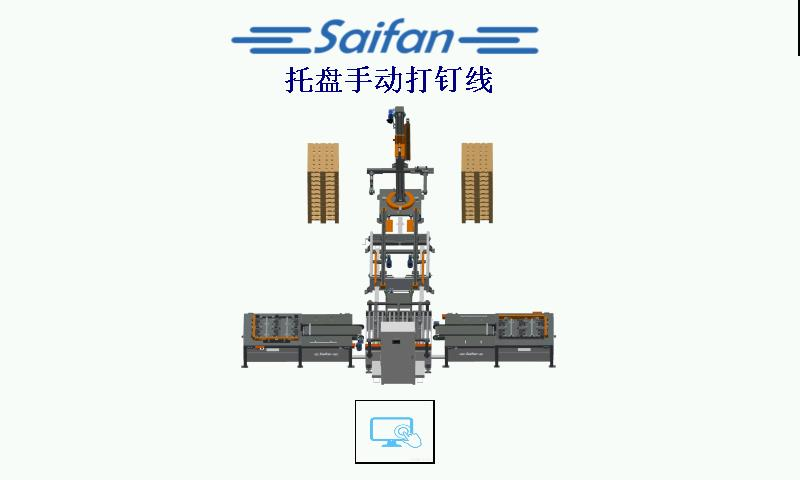
Interfaz de arranque
 : acceder a la interfaz de producción.
1.2 Interfaz de producción
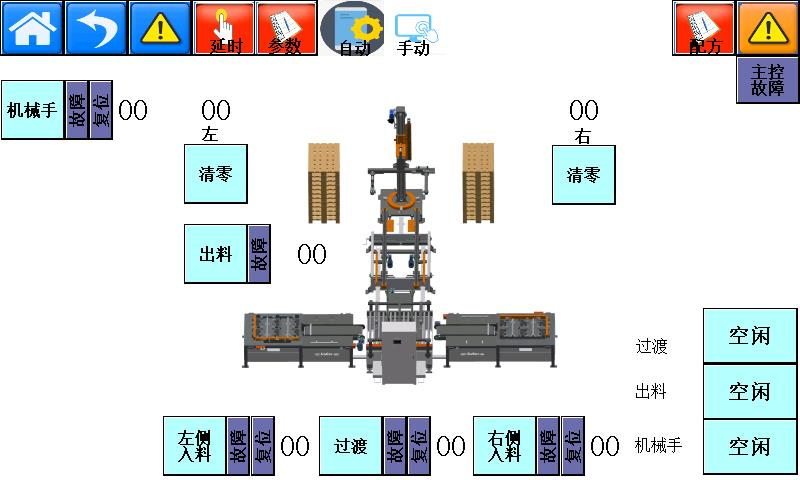
Interfaz de producción
 : hacer clic para acceder a la interfaz de arranque
 : volver al nivel anterior
 : botón de reconocimiento y reinicio de fallos
 : cantidad de paletización: tras completar la carga del palet y retirarlo, restablecer el contador a cero.
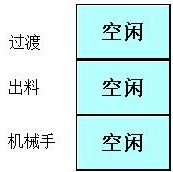 : Muestra la estación de operación actual del palet
 : Haz clic para avanzar a la página siguiente.
 : Haz clic para volver a la página anterior.
1.3 Configuración de la hora
 : Haz clic para acceder a la interfaz de configuración de la hora.
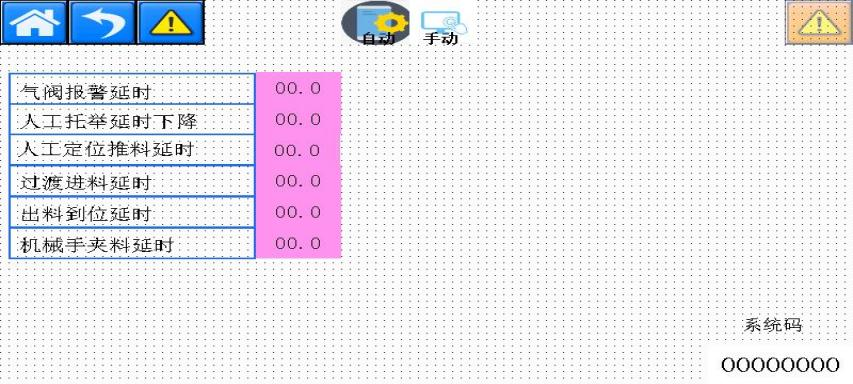
Retraso (configuración de la hora)
1.4 Interfaz de parámetros
 : Haz clic para acceder a la interfaz de configuración de parámetros.
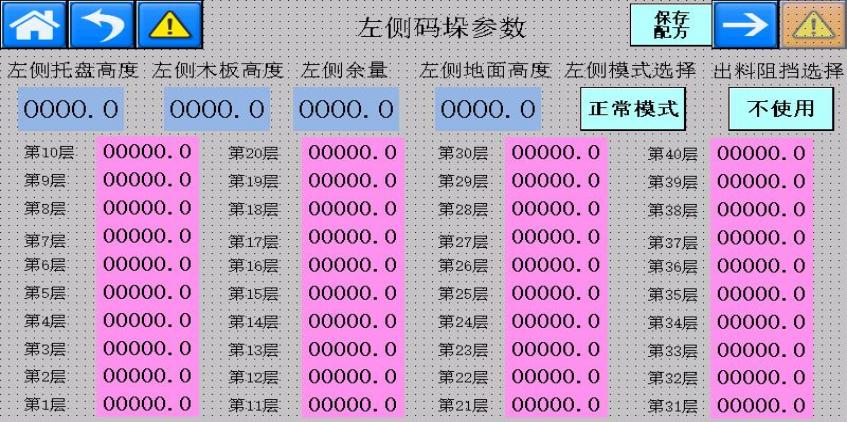
Parámetros de paletización del lado izquierdo
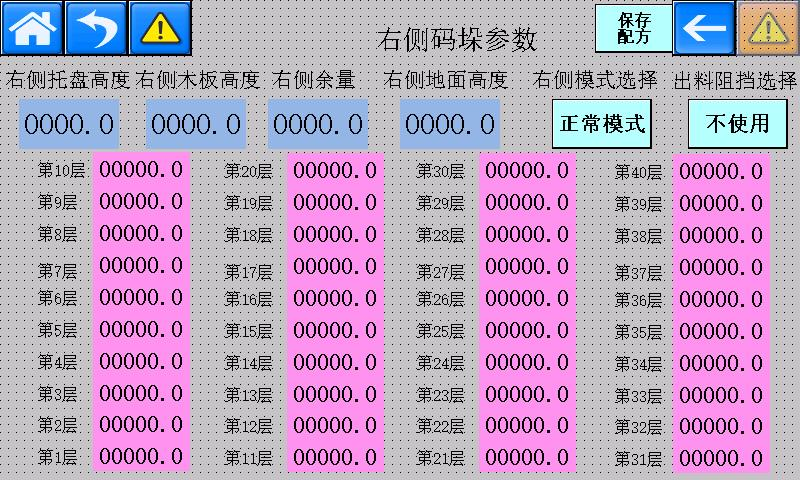
Parámetros de paletización del lado derecho
① Selección del modo: Modo normal / Modo de apilamiento con orientación alternada. Cuando los palets deben apilarse en direcciones alternadas, seleccione el Modo de apilamiento con orientación alternada. Este modo se aplica cuando la anchura del bloque de palets es inferior a 100 mm.
② Selección de parada de descarga: Cuando las anchuras de los palets en las dos estaciones de clavado son distintas, seleccione el cilindro de parada para limitar la posición del palet y garantizar que este permanezca centrado durante la sujeción y elevación.
1.5 Interfaz de recetas
 : Haga clic para acceder a la interfaz de edición de recetas.
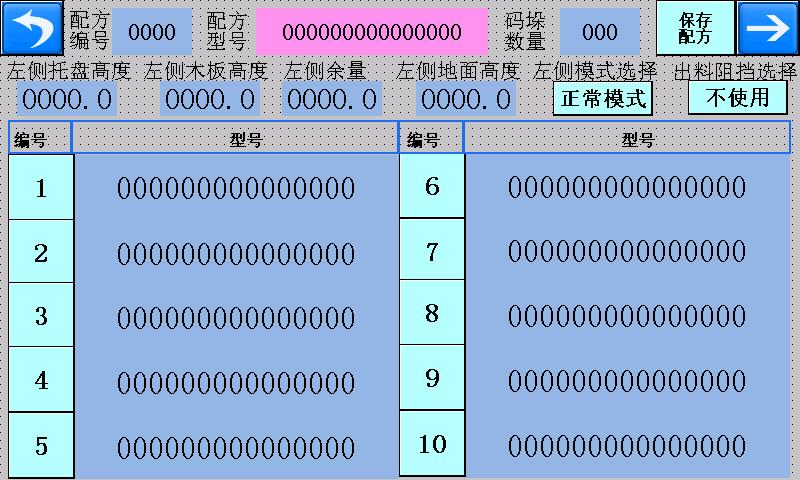
Interfaz de edición de recetas del lado izquierdo
- Altura del palet del lado izquierdo: Altura total del palet que se va a procesar.
- Altura de la tabla de madera del lado izquierdo: En el Modo de apilamiento con orientación alternada, altura total de dos palets apilados en orientaciones opuestas menos la altura total de un solo palet.
- Espacio libre del lado izquierdo: Separación que mantiene el brazo robótico al colocar el siguiente palet para evitar colisiones causadas por desviaciones en la altura del palet.
- Altura izquierda desde el suelo: altura del brazo robótico sobre el suelo al colocar la primera paleta.
- Cantidad de paletización: la altura total correspondiente a la cantidad de paletas introducida no debe superar la altura máxima de elevación del brazo robótico.
1.6 Interfaz de alarma
 : Interfaz de alarma.
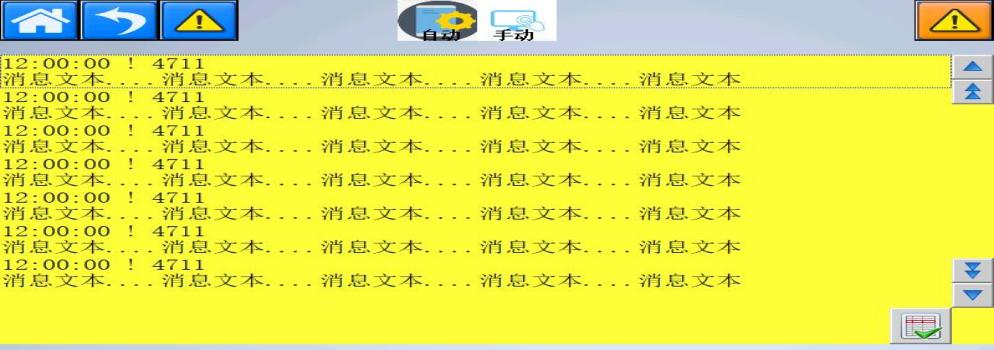
Interfaz de visualización de alarmas
1.7 Estación de clavado izquierda
 : Pulse para acceder a la estación de clavado izquierda. En modo manual, se puede operar cada acción individualmente. En modo automático, los indicadores de fallo/reinicio muestran color verde cuando el sistema funciona correctamente. Si un indicador muestra color rojo, pulse y mantenga presionado el botón de reinicio del panel de control para realizar un reinicio.
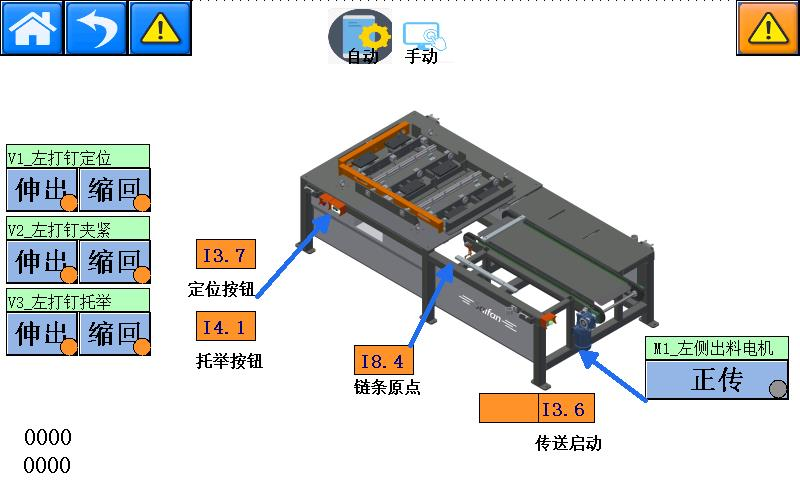
Plataforma de clavado izquierda
1.8 Estación de clavado derecha
 : Pulse para acceder a la estación de clavado derecha. En modo manual, se puede operar cada acción individualmente. En modo automático, el indicador de fallo/reinicio muestra color verde cuando el sistema funciona correctamente. Si muestra color rojo, pulse y mantenga presionado el botón de reinicio del panel de control para reiniciar el sistema.
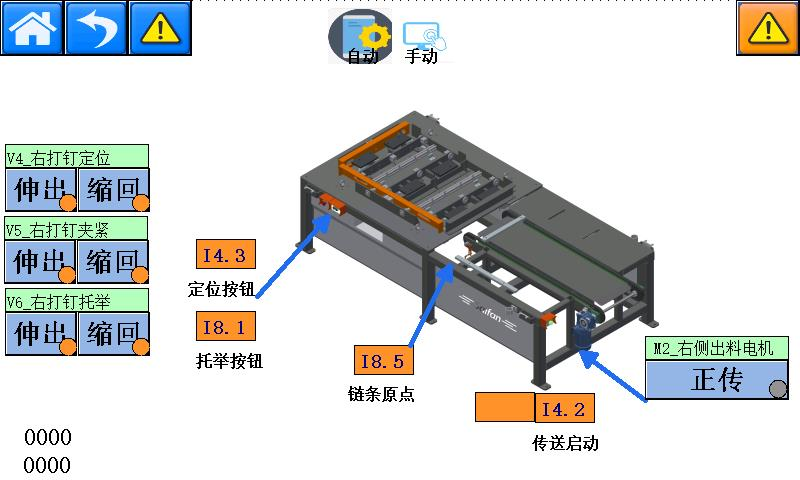
Plataforma de clavado derecha
estación de transferencia y giro 1.9
 haga clic para acceder a la estación de transferencia y giro.
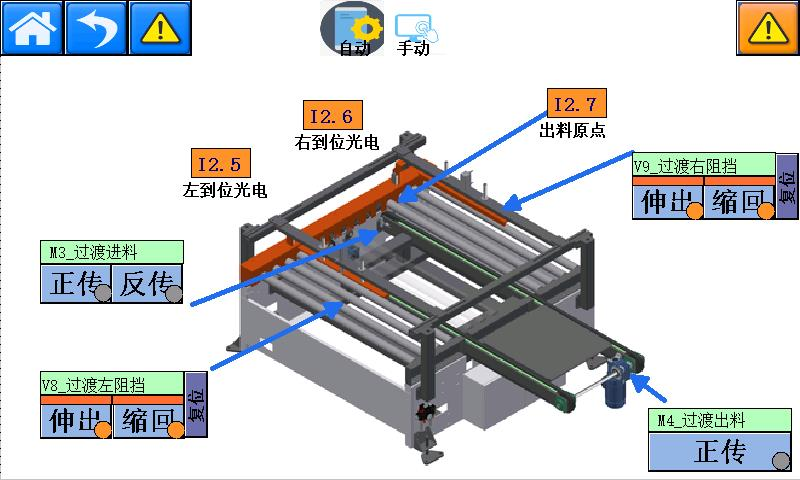
Estación de transferencia y giro
estación de transportador de descarga 1.10
 haga clic para acceder a la estación de transportador de descarga.
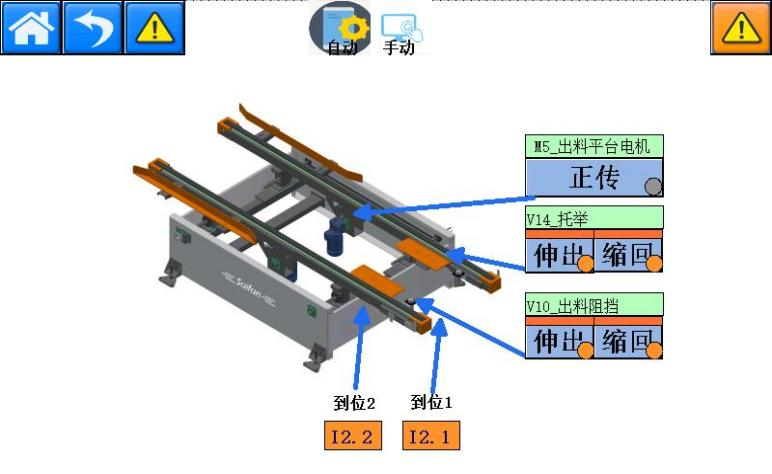
Estación de transportador de descarga
estación de paletización con brazo robótico 1.11
 haga clic para acceder a la configuración de parámetros de la estación de paletización con brazo robótico.
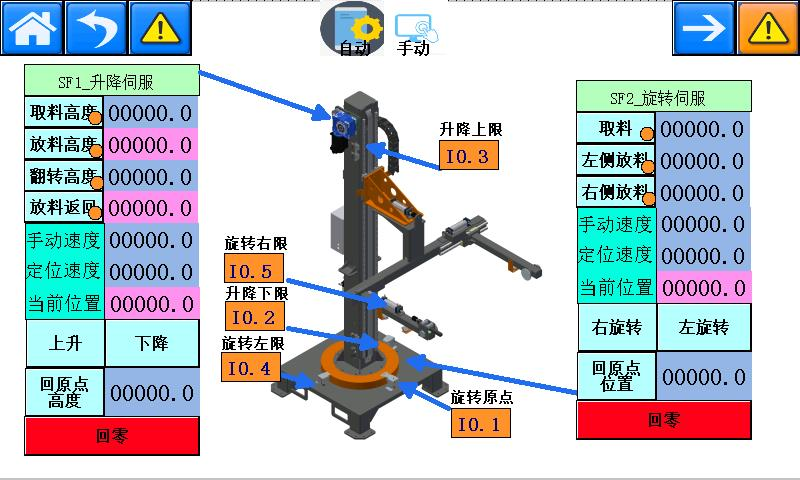
Configuración de parámetros de la estación de paletización
Parámetros del servo de elevación:
- Altura de recogida: la altura a la que el brazo robótico recoge la paleta.
- Altura de colocación de la paleta: muestra la altura a la que se coloca cada paleta. Este valor es variable y no se puede configurar.
- Altura de giro: la altura a la que se voltea la paleta. Configure este valor para garantizar una separación suficiente entre la paleta y la paleta inferior, evitando colisiones durante el giro.
- Altura de retorno tras la colocación: la altura a la que regresa el brazo robótico tras apilar cada paleta. Este valor es variable y no se puede configurar.
- Velocidad manual: la velocidad de elevación del brazo robótico en modo manual.
- Velocidad de posicionamiento: la velocidad de elevación del brazo robótico en modo automático.
- Posición actual: muestra la altura operativa en tiempo real del brazo robótico. Este valor no se puede configurar.
- Altura de la posición de origen: la altura desde el punto más bajo del brazo robótico hasta el suelo cuando este regresa a su posición de origen. Mida esta altura e ingrese el valor aquí.
 mover el brazo robótico hacia arriba y hacia abajo en modo manual.
Parámetros del servo rotativo:
- Posición de recogida: la posición a la que gira el brazo robótico al recoger la paleta.
- Posición de colocación del lado izquierdo: la posición a la que gira el brazo robótico al colocar la paleta en el lado izquierdo.
- Posición de colocación del lado derecho: la posición a la que gira el brazo robótico al colocar la paleta en el lado derecho.
- Velocidad manual: la velocidad de rotación del brazo robótico en modo manual.
- Velocidad de posicionamiento: la velocidad de rotación del brazo robótico en modo automático.
- Posición actual: muestra la posición rotacional en tiempo real del brazo robótico. Este valor no se puede configurar.
- Posición de origen: la posición a la que gira el brazo robótico al volver a su posición de origen.
 operar la rotación del brazo robótico en modo manual. El brazo robótico solo puede girar cuando su altura está por encima de la altura de giro.
 en esta pantalla, haga clic en «Página siguiente» para acceder a la interfaz de control manual de la estación de paletización.
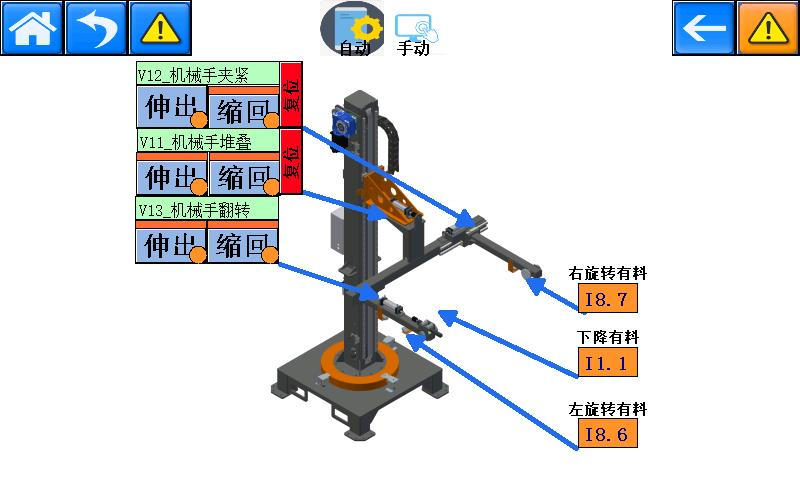
Interfaz de control manual de la estación de paletización
1.12 Inicio de sesión del administrador
Nombre de usuario: SF
Contraseña: 6666
Tabla de Contenidos
- Instrucciones de operación del software
-
1.1 Interfaz de Arranque
- 1.2 Interfaz de producción
- 1.3 Configuración de la hora
- 1.4 Interfaz de parámetros
- 1.6 Interfaz de alarma
- 1.7 Estación de clavado izquierda
- 1.8 Estación de clavado derecha
- estación de transferencia y giro 1.9
- estación de transportador de descarga 1.10
- estación de paletización con brazo robótico 1.11
- 1.12 Inicio de sesión del administrador