Instructions d’utilisation du logiciel
1.1 Interface de démarrage
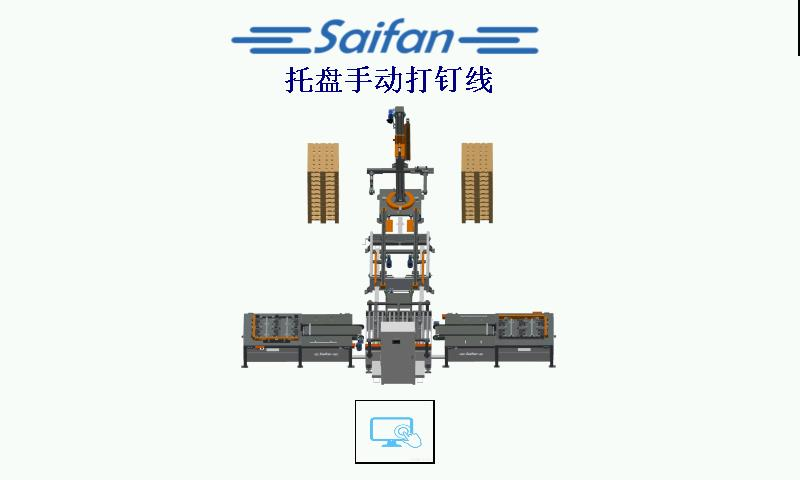
Interface de démarrage
 accéder à l’interface de production.
1.2 Interface de production
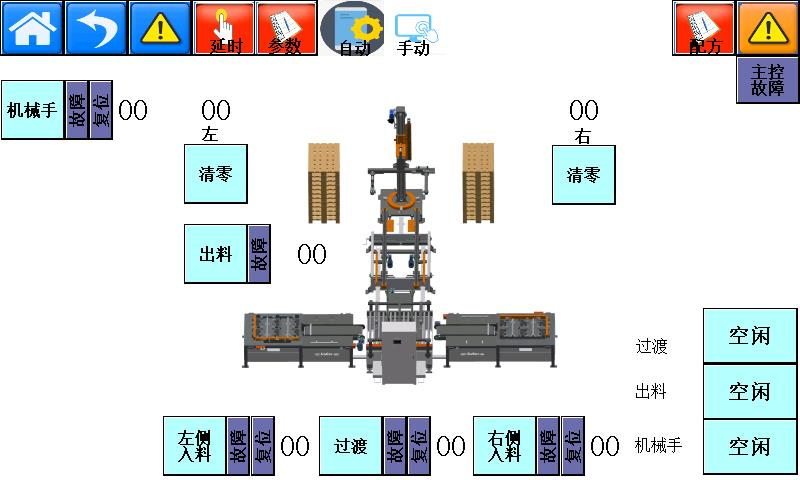
Interface de production
 cliquer pour accéder à l’interface de démarrage
 revenir au niveau précédent
 bouton d’acquittement et de réinitialisation des pannes
 quantité d’empilement sur palette : après le chargement complet de la palette et son retrait, réinitialiser le compteur à zéro.
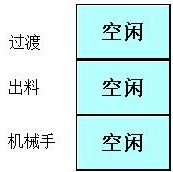 affiche la station de fonctionnement actuelle de la palette
 cliquez pour passer à la page suivante.
 cliquez pour revenir à la page précédente.
1.3 Paramètres de l’heure
 cliquez pour accéder à l’interface des paramètres de l’heure.
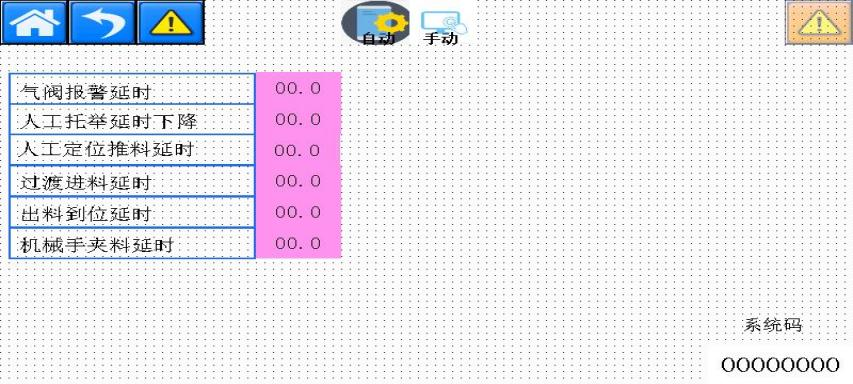
Délai (paramètres de l’heure)
1.4 Interface des paramètres
 cliquez pour accéder à l’interface des paramètres.
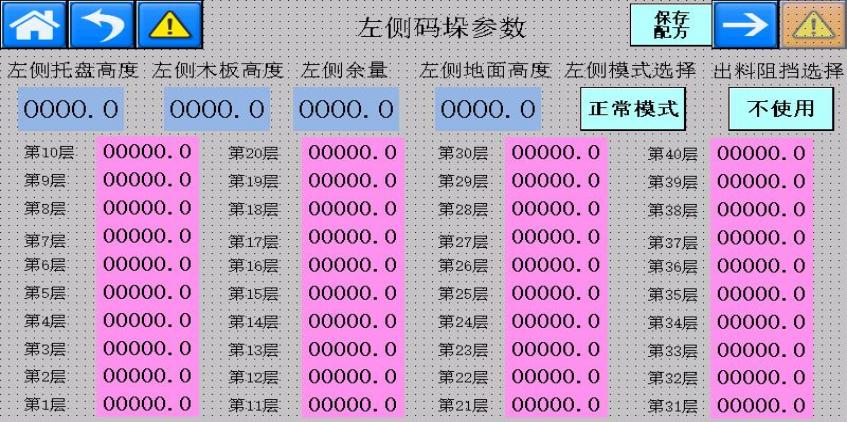
Paramètres d’empilement côté gauche
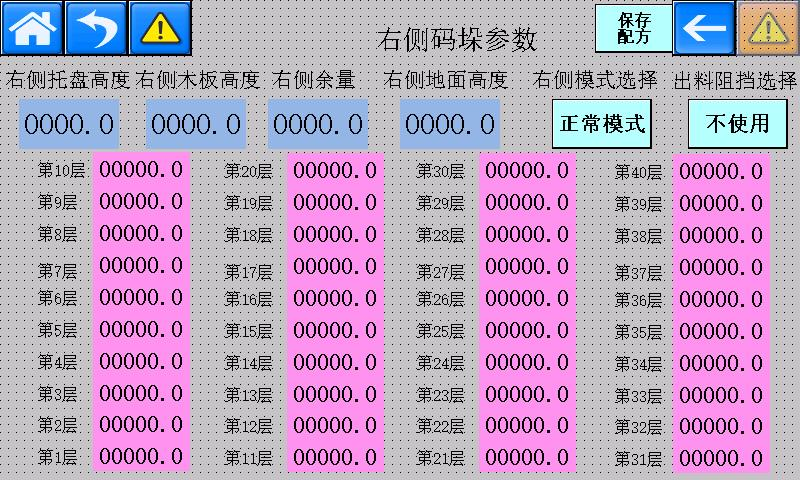
Paramètres d’empilement côté droit
① Sélection du mode : mode normal / mode d’empilement à orientation alternée. Lorsque les palettes doivent être empilées dans des directions alternées, sélectionnez le mode d’empilement à orientation alternée. Ce mode s’applique lorsque la largeur du bloc de palettes est inférieure à 100 mm.
② Sélection de l’arrêt de déchargement : lorsque les largeurs des palettes aux deux postes de clouage diffèrent, sélectionnez le vérin d’arrêt afin de limiter la position de la palette et de garantir que celle-ci reste centrée pendant la préhension et la levée.
1.5 Interface de recette
 : cliquez pour accéder à l’interface de modification de recette.
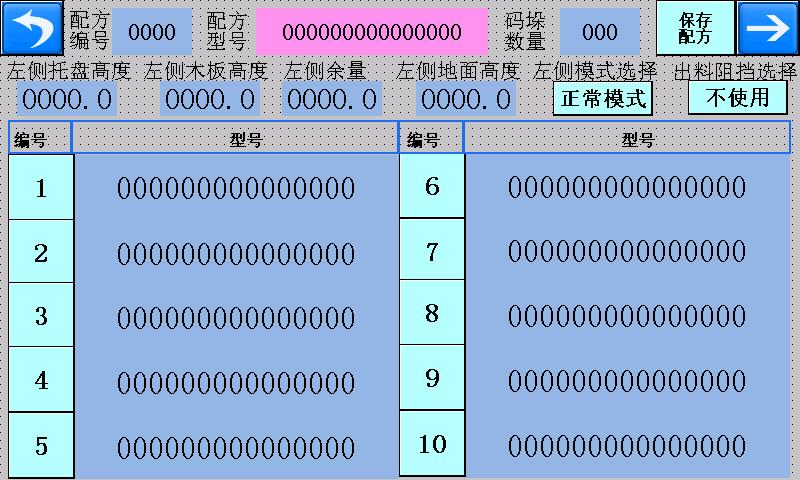
Interface de modification de recette côté gauche
- Hauteur de la palette côté gauche : hauteur totale de la palette à traiter.
- Hauteur de la planche en bois côté gauche : dans le mode d’empilement à orientation alternée, hauteur totale de deux palettes empilées dans des orientations opposées, moins la hauteur totale d’une seule palette.
- Espace libre côté gauche : espace maintenu par le bras robotisé lors du positionnement de la palette suivante afin d’éviter les collisions dues aux écarts de hauteur des palettes.
- Hauteur par rapport au sol côté gauche : hauteur du bras robotique au-dessus du sol lors du positionnement de la première palette.
- Quantité de palettisation : la hauteur totale correspondant à la quantité de palettes saisie ne doit pas dépasser la hauteur maximale de levage du bras robotique.
1.6 Interface d’alarme
 interface d’alarme.
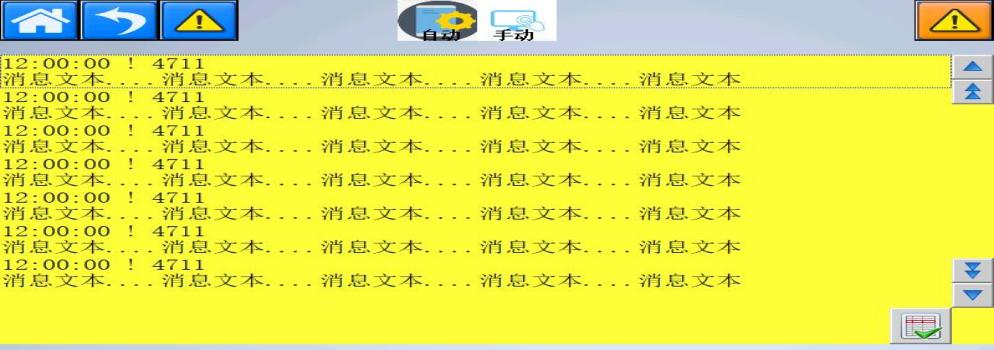
Interface d’affichage des alarmes
1.7 Poste de clouage gauche
 cliquez pour accéder au poste de clouage gauche. En mode manuel, chaque action individuelle peut être exécutée séparément. En mode automatique, les voyants « panne / réinitialisation » s’allument en vert lorsque le système fonctionne normalement. Si un voyant s’allume en rouge, appuyez et maintenez enfoncé le bouton de réinitialisation sur le tableau de commande pour effectuer une réinitialisation.
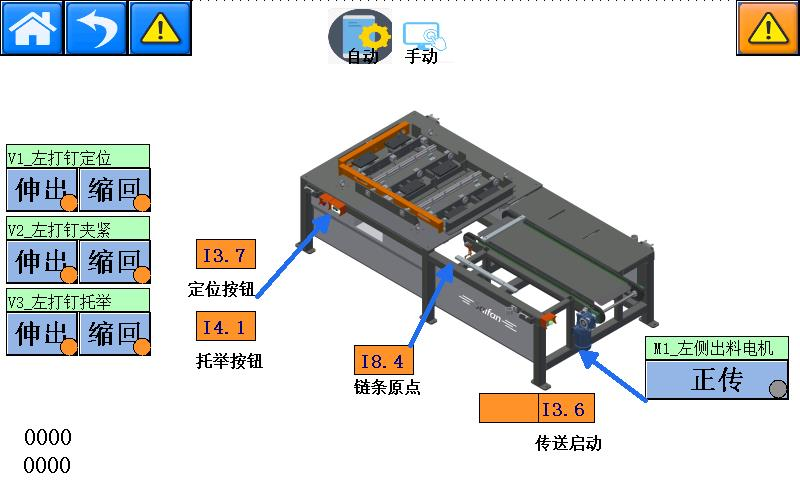
Plateforme de clouage gauche
1.8 Poste de clouage droit
 cliquez pour accéder au poste de clouage droit. En mode manuel, chaque action individuelle peut être exécutée séparément. En mode automatique, le voyant « panne / réinitialisation » s’allume en vert lorsque le système fonctionne normalement. Si le voyant s’allume en rouge, appuyez et maintenez enfoncé le bouton de réinitialisation sur le tableau de commande pour réinitialiser le système.
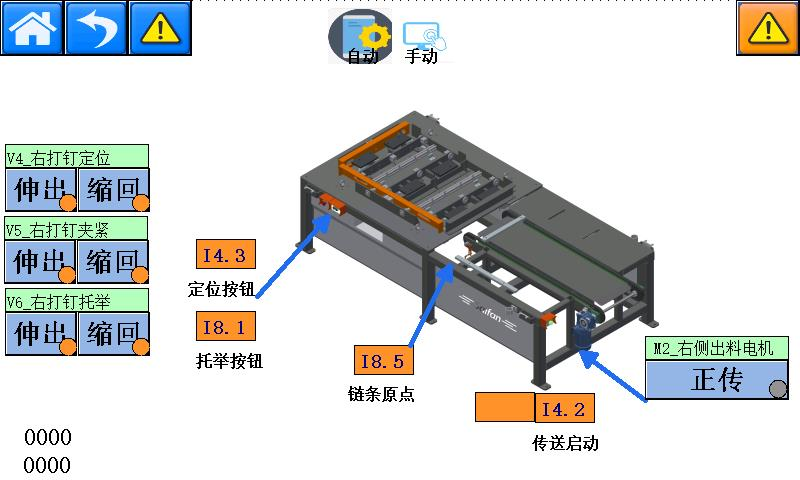
Plateforme de clouage droite
1.9 Poste de transfert et de retournement
 cliquez pour accéder au poste de transfert et de retournement.
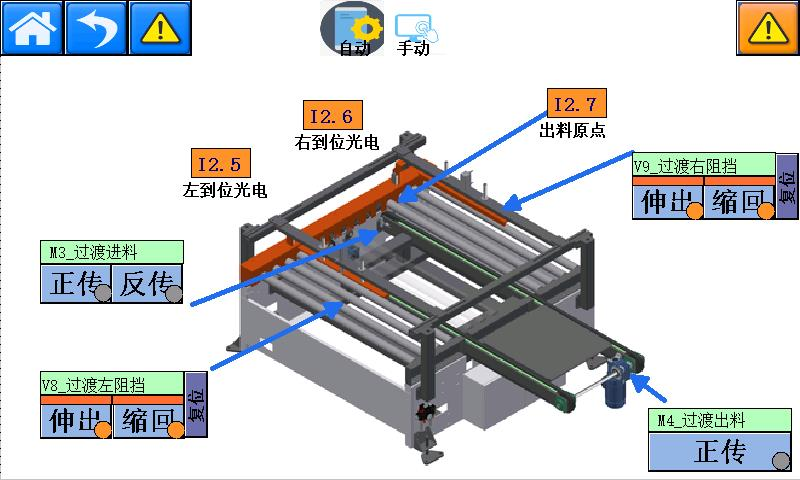
Poste de transfert et de retournement
1.10 Poste de convoyeur de déchargement
 cliquez pour accéder au poste de convoyeur de déchargement.
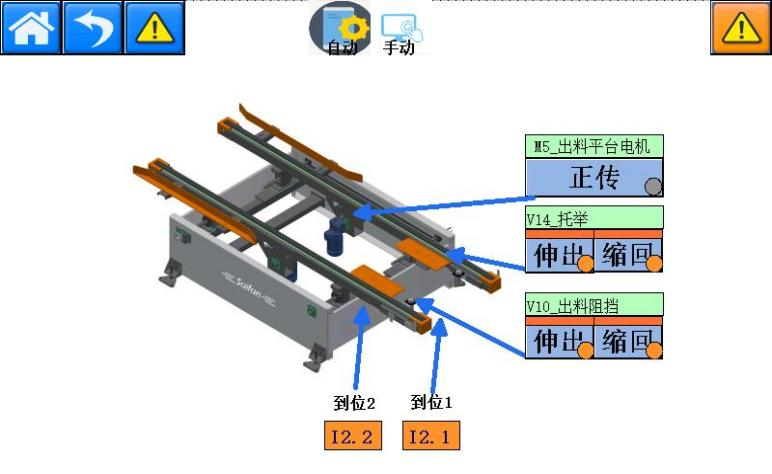
Poste de convoyeur de déchargement
1.11 Poste de palettisation par bras robotisé
 cliquez pour accéder aux paramètres du poste de palettisation par bras robotisé.
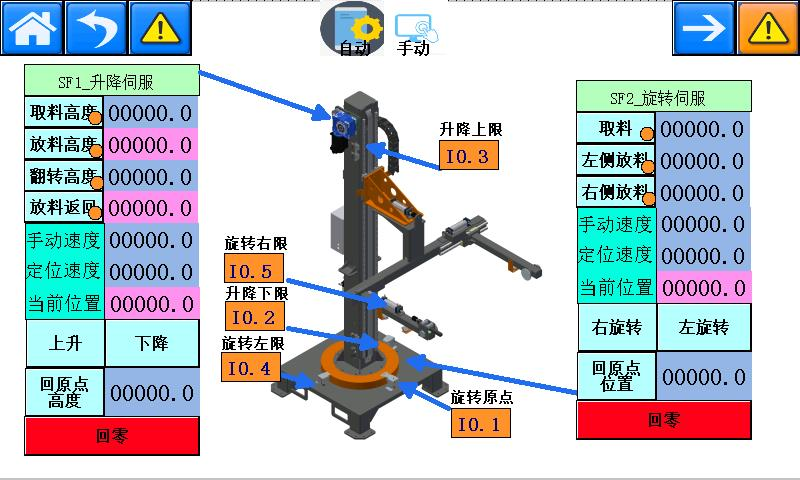
Paramètres du poste de palettisation
Paramètres du servo-lèveur :
- Hauteur de préhension : hauteur à laquelle le bras robotique saisit la palette.
- Hauteur de dépôt de la palette : affiche la hauteur de dépôt de chaque palette. Il s’agit d’une valeur variable qui ne peut pas être réglée.
- Hauteur de retournement : hauteur à laquelle la palette est retournée. Réglez cette valeur afin d’assurer un dégagement suffisant entre la palette et celle située en dessous, évitant ainsi les collisions pendant le retournement.
- Hauteur de retour après dépôt : hauteur à laquelle le bras robotique revient après avoir empilé chaque palette. Il s’agit d’une valeur variable qui ne peut pas être réglée.
- Vitesse manuelle : vitesse de levage du bras robotique en mode manuel.
- Vitesse de positionnement : vitesse de levage du bras robotique en mode automatique.
- Position actuelle : affiche la hauteur de fonctionnement en temps réel du bras robotique. Cette valeur ne peut pas être réglée.
- Hauteur de la position initiale : hauteur comprise entre le point le plus bas du bras robotique et le sol lorsque celui-ci revient à sa position initiale. Mesurez cette hauteur et saisissez-la ici.
 déplacer le bras robotique vers le haut et vers le bas en mode manuel.
Paramètres du servo rotatif :
- Position de préhension : position à laquelle le bras robotique pivote pour saisir la palette.
- Position de dépose côté gauche : position à laquelle le bras robotique pivote pour déposer la palette sur le côté gauche.
- Position de dépose côté droit : position à laquelle le bras robotique pivote pour déposer la palette sur le côté droit.
- Vitesse manuelle : vitesse de rotation du bras robotique en mode manuel.
- Vitesse de positionnement : vitesse de rotation du bras robotique en mode automatique.
- Position actuelle : affiche la position de rotation en temps réel du bras robotique. Cette valeur ne peut pas être modifiée.
- Position d’origine : position à laquelle le bras robotique pivote lorsqu’il revient à sa position d’origine.
 piloter la rotation du bras robotique en mode manuel. Le bras robotique ne peut pivoter que lorsque sa hauteur est supérieure à la hauteur de pivotement.
 sur cet écran, cliquez sur « Page suivante » pour accéder à l’interface de commande manuelle de la station de palettisation.
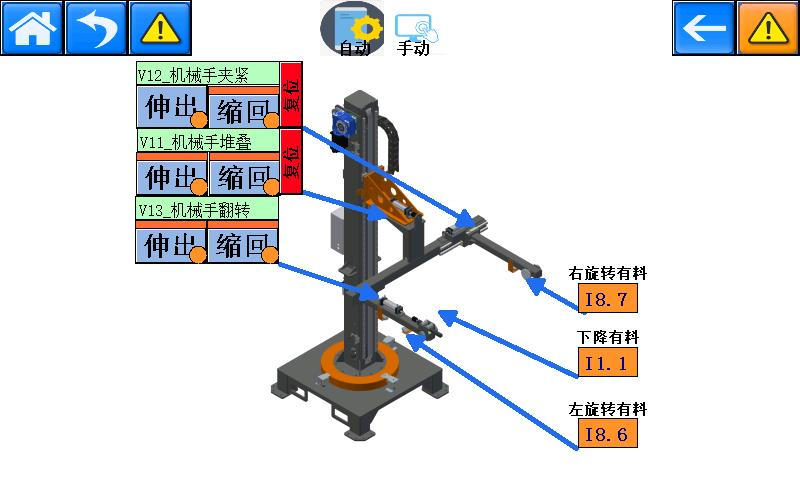
Interface de commande manuelle de la station de palettisation
1.12 Connexion d’administrateur
Nom d’utilisateur : SF
Mot de passe : 6666
Table des matières
- Instructions d’utilisation du logiciel
-
1.1 Interface de démarrage
- 1.2 Interface de production
- 1.3 Paramètres de l’heure
- 1.4 Interface des paramètres
- 1.6 Interface d’alarme
- 1.7 Poste de clouage gauche
- 1.8 Poste de clouage droit
- 1.9 Poste de transfert et de retournement
- 1.10 Poste de convoyeur de déchargement
- 1.11 Poste de palettisation par bras robotisé
- 1.12 Connexion d’administrateur